HPE 与 Goku 混合捕捉
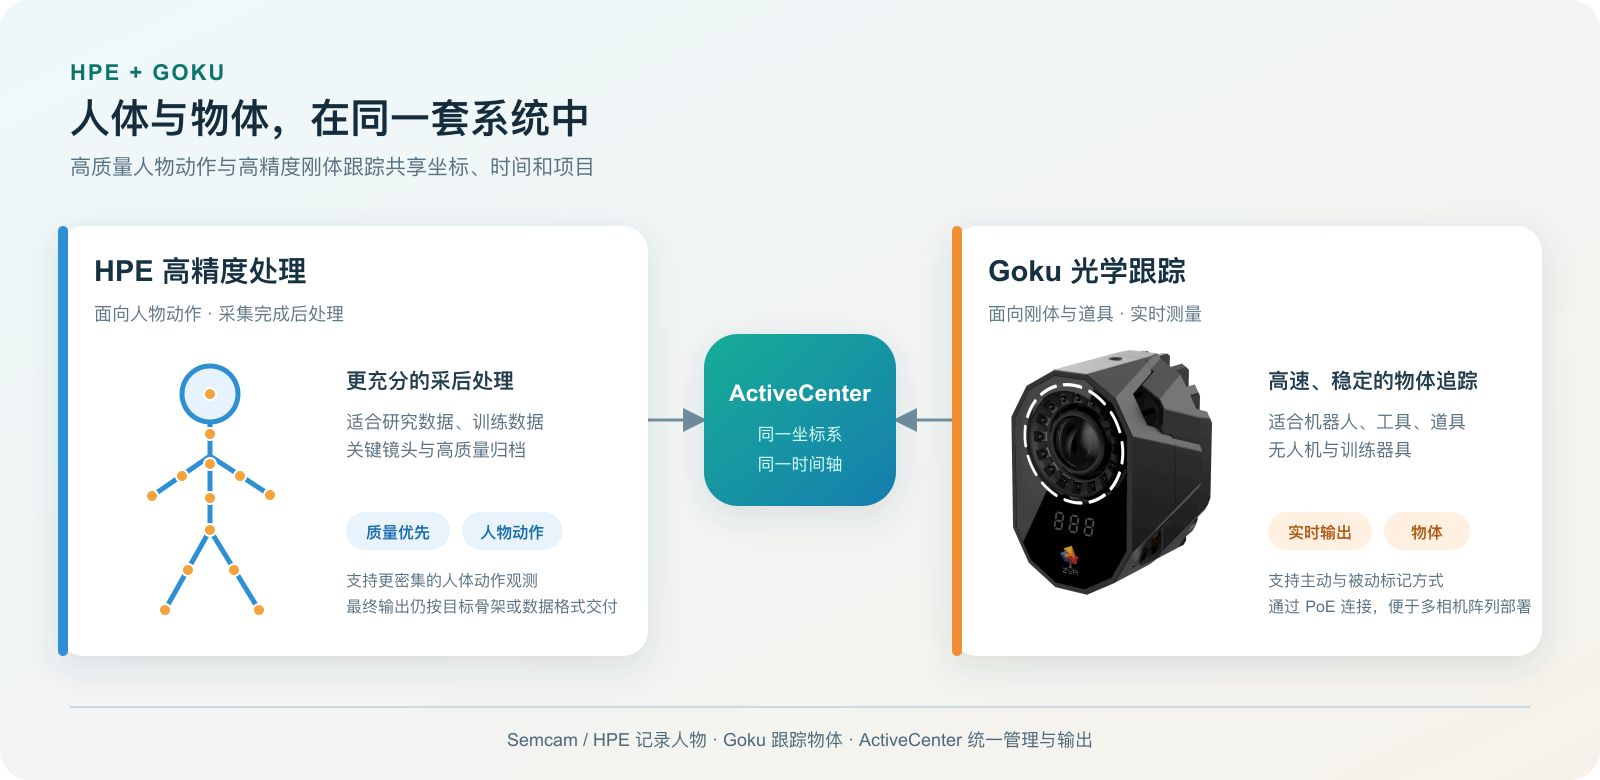
HPE 和 Goku 分别解决动作捕捉中的两类需求:HPE 用于获得质量更高的人体动作结果,Goku 用于高精度跟踪道具、机器人、无人机和其他物体。
两者都由 ActiveCenter 管理,可以共享同一捕捉空间、时间轴和项目,让“人怎么动”与“物体怎么动”保持对应。
HPE:面向高质量人体动作
HPE 是采集完成后的高精度处理流程。它使用更充分的计算对选定片段进行处理,适合不要求立即输出、但更重视动作质量的项目。
典型用途包括:
- 科研和人体运动数据;
- 机器人学习与训练数据集;
- 动画和视觉特效中的关键镜头;
- 需要长期保存或重复分析的高质量动作资料。
HPE 最高可支持单人 250 个关键点观测,用于改善人体轮廓、局部动作和骨骼结果。这里的关键点数量代表处理过程中观察的人体信息,并不等于最终动画骨骼数量,也不等同于生物力学关节数量。
HPE 需要与支持该功能的相机型号和软件授权配合使用,具体以项目配置为准。
Goku:面向物体和刚体
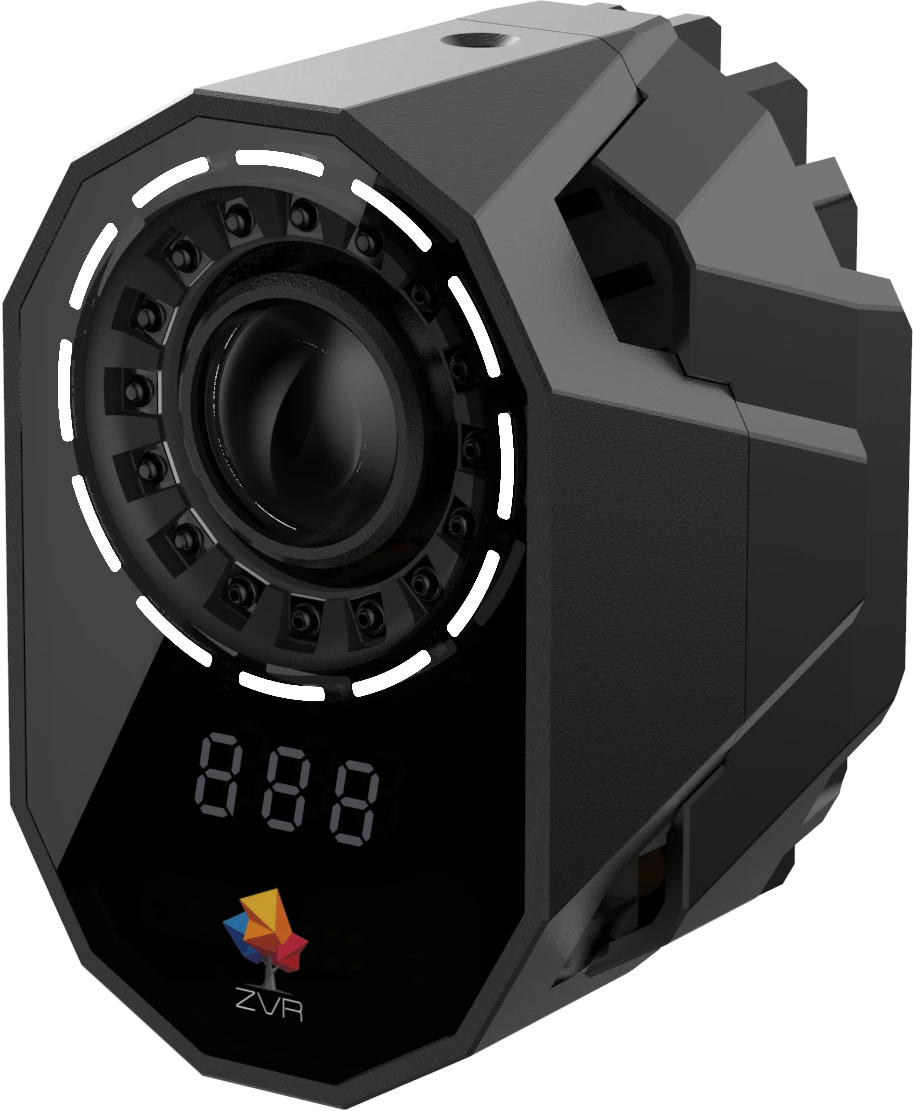
Goku 是高帧率光学动作捕捉相机,通过主动或被动标记点跟踪物体的位置和姿态。它适合需要稳定、连续测量物体运动的场景。
常见跟踪对象包括:
- 机器人关节与末端执行器;
- 工具、道具、手柄和训练器具;
- 球拍、无人机和移动平台;
- 虚拟摄影机及其他需要位置和姿态数据的物体。
Goku 支持 PoE 供电与数据连接,并可组成多相机阵列。相机端先处理光学特征,再由 ActiveCenter 完成三维重建、刚体管理、记录和输出。
两者怎么配合
| 任务对象 | 推荐方式 | 主要价值 |
|---|---|---|
| 人物动作 | Semcam 实时捕捉 | 无需穿戴标记点,便于自然运动和快速采集 |
| 高质量人物结果 | HPE 采后处理 | 对重要片段进行更充分的高精度处理 |
| 道具、工具和设备 | Goku 光学跟踪 | 获得稳定的物体位置、姿态和运动轨迹 |
| 人物与物体同时运动 | Semcam / HPE + Goku | 在同一坐标和时间下观察人与物体的关系 |
例如在机器人示教中,Semcam 记录操作者的人体动作,Goku 跟踪机器人末端或工具;在体育训练中,Semcam 记录运动员,Goku 跟踪球拍或训练器具;在虚拟制作中,两者可以同时记录演员和道具。
典型应用
无人机与移动平台
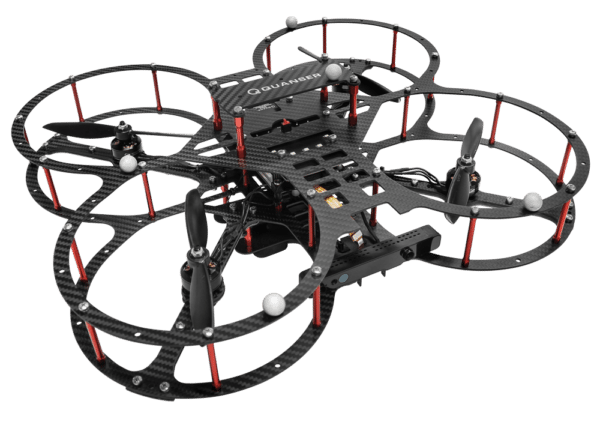
Goku 可以为无人机编队、飞控验证和移动平台测试提供统一坐标下的位置与姿态参考,帮助观察飞行轨迹、稳定性和控制表现。
机器人与人机协作
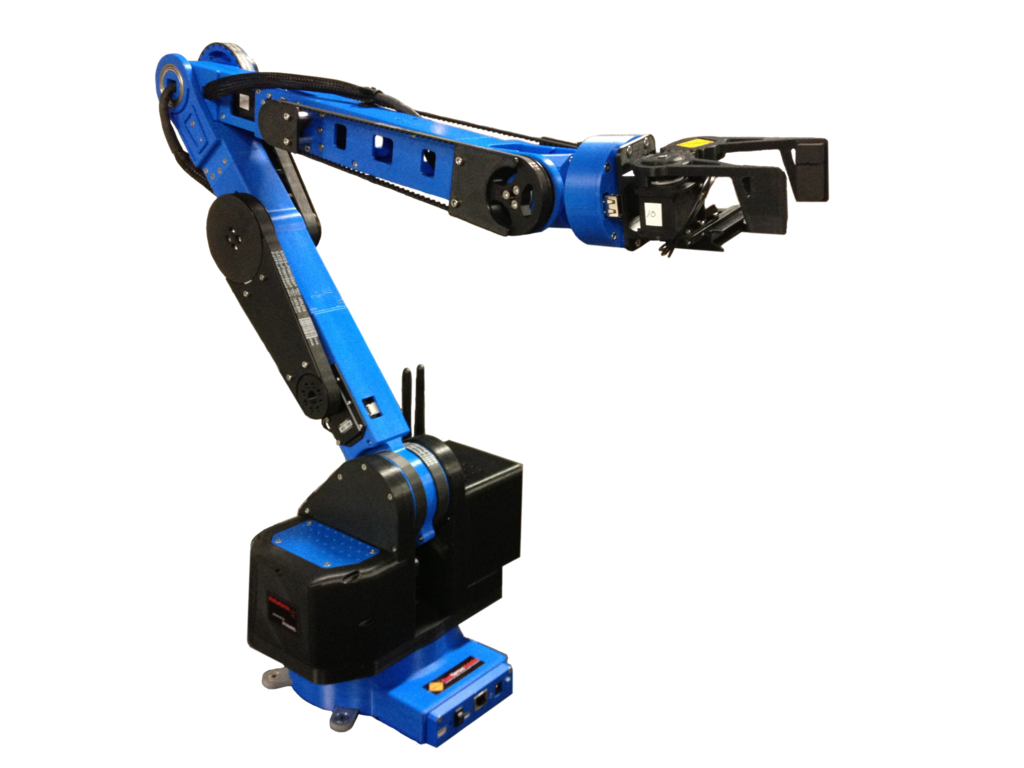
在机器人研发和人机协作场景中,可以同时记录人体动作、机械臂运动和工具轨迹,用于示教、验证、动作复现与数据集制作。
Goku 产品能力
Goku 130 面向高速、精密的光学跟踪任务,支持主动与被动标记、多相机同步和实时六自由度刚体输出。公开产品页列出的典型能力包括最高 260 FPS、主动标记最远约 14 m,以及 0.1 mm 级定位精度。
这些参数用于帮助理解产品定位,实际表现会受到相机数量、安装方式、捕捉范围、标记布置、环境光线和项目配置影响。
什么时候选择哪种方式
- 需要现场立即看到人物动作或实时驱动应用,使用 Semcam 实时流程;
- 需要更高质量的人体结果,选择支持 HPE 的配置并进行采后处理;
- 需要精确跟踪工具、道具、机器人或无人机,使用 Goku;
- 人物和物体都重要时,将 Semcam、HPE 与 Goku 组合使用。
配置说明
HPE、关键点能力、Goku 相机数量、标记方式、捕捉范围、数据接口和文件格式均应根据现场需求确定。正式项目以采购型号、软件版本、授权模块、技术协议和现场验收结果为准。
继续了解:ActiveCenter · Semcam AI 相机 · 系统架构