产品简介
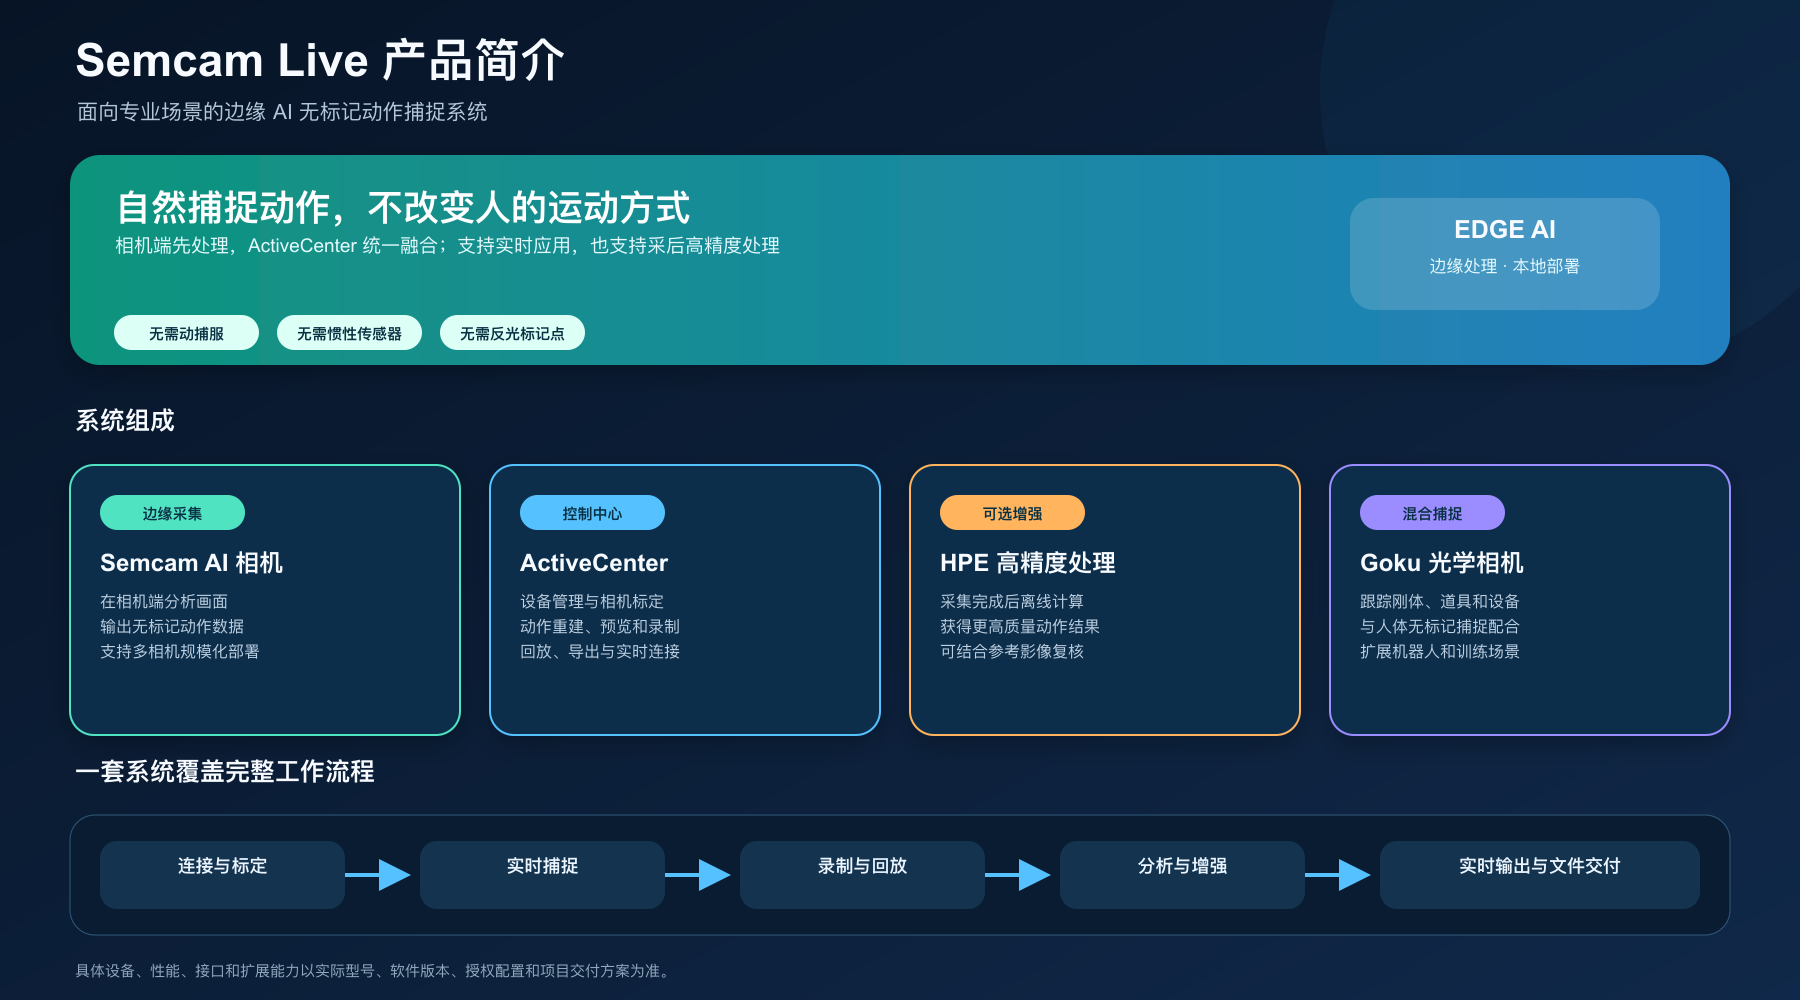
思看(Semcam Live) 是一套边缘 AI 无标记动作捕捉系统。使用者不需要穿戴动捕服、惯性传感器或粘贴反光标记点,即可在自然状态下完成动作采集。
系统面向多相机、实时应用和长期部署场景,可用于生命科学、高校实验室、机器人、仿真实训、大空间交互、动画与视觉特效等领域。
产品定位
思看(Semcam Live) 不只是对单段视频进行动作识别,而是一套覆盖设备管理、相机标定、实时捕捉、录制回放、数据导出和扩展分析的完整系统。
它采用边缘计算架构:Semcam AI 相机先在设备端分析画面,ActiveCenter 再集中完成多相机同步、动作重建、显示和输出。这种分工能够减少网络压力,并让系统更容易扩展到多相机和较大捕捉空间。
系统组成
| 产品 | 主要作用 |
|---|---|
| Semcam AI 相机 | 在相机端处理画面,提供无标记人体动作数据 |
| ActiveCenter | 管理设备和标定,完成动作重建、预览、录制、回放与输出 |
| HPE 高精度处理 | 在采集完成后进行离线计算,获得更高质量的人体动作结果 |
| Goku 光学相机 | 跟踪刚体、道具、机器人末端、训练器具或其他带标记对象 |
根据项目需要,还可配置测力台、肌电设备、时码设备,以及 Active Biomechanics、动作质量评估等分析功能。
核心优势
自然、低干扰的采集方式
无需为参与者穿戴专用设备,更适合步态、训练、康复、多人互动和需要反复采集的场景。准备时间更短,也能减少穿戴设备对动作的影响。
边缘计算与本地部署
相机端先完成一部分图像处理,只将动作捕捉所需的数据发送给 ActiveCenter。与把所有原始画面集中到一台电脑处理相比,这种方式具有以下优势:
- 降低多相机系统的网络传输压力;
- 缩短从采集到实时动作结果的链路;
- 增加相机时,计算能力可随设备一起扩展;
- 减少原始影像的集中传输和存储;
- 更适合需要本地运行和长期部署的项目。
实时与高精度兼顾
现场可以直接查看骨骼、刚体和运动轨迹,并把结果发送给下游软件。对于更看重结果质量的任务,还可在采集完成后使用 HPE 进行高精度处理,并结合参考相机画面复核结果。
人体与物体混合捕捉
Semcam 负责无标记人体捕捉,Goku 可用于刚体和带标记对象。两者配合后,可同时记录人物、道具、机器人、训练器具或虚拟摄影机的运动。
从采集到交付的一体化流程
ActiveCenter 将设备、标定、捕捉、录制、回放、重新处理和输出集中在同一工作空间中。用户可以保存 ZMocap 源数据,并根据需要输出实时数据或导出 FBX、BVH、MOT、CSV 等文件。
典型工作流程
- 连接相机和项目所需的外部设备。
- 完成相机标定并设置捕捉空间。
- 创建人物或刚体等捕捉对象。
- 实时查看结果并开始录制。
- 回放、重新处理或执行高精度计算。
- 将结果实时发送或导出到目标软件。
更完整的数据流和部署关系请参阅系统架构。
与普通 AI 视频动捕的区别
| 对比项 | 思看(Semcam Live) | 普通单视频 AI 动捕 |
|---|---|---|
| 主要用途 | 专业采集、实时应用和长期部署 | 单段视频快速生成动作 |
| 采集方式 | 多相机同步,可扩展捕捉空间 | 通常使用一个或少量视频文件 |
| 处理方式 | 相机端处理与中心端融合 | 多数在采集后集中处理 |
| 实时能力 | 支持实时预览和数据输出 | 通常以离线结果为主 |
| 物体跟踪 | 可与 Goku 配合捕捉刚体和道具 | 通常以人体为主 |
| 数据管理 | 支持录制、回放、重新处理和多种输出 | 通常只生成最终动作文件 |
适用场景
- 生命科学与高校实验室:步态、运动表现、人体工学和研究数据采集;
- 机器人:人体动作数据采集、模仿学习和机器人末端跟踪;
- 仿真实训:记录训练动作、器具使用过程和多人协作;
- 大空间交互:支持较大捕捉区域和多人实时驱动;
- 动画与视觉特效:实时预演、角色动画和后期动作交付;
- 长期训练与评估:降低穿戴准备成本,便于重复、连续采集。
配置与交付边界
实际系统应根据捕捉空间、人数、动作类型、精度要求、实时性、目标软件和现场网络确定配置。文档中描述的设备、性能、接口、文件格式和扩展功能,以实际采购型号、软件版本、授权模块及项目验收结果为准。