Pourquoi Semcam Live fournit un calcul haute précision à faible latence
Semcam Live combine caméras IA en périphérie, géométrie multi-vues, calibration, 250 points clés, contraintes biomécaniques et pipeline local temps réel.
La précision et le temps réel relèvent d'abord de l'ingénierie système
Le calcul haute précision à faible latence de Semcam Live ne dépend pas seulement d'un modèle RTMO plus puissant. Dans la capture de mouvement sans marqueur, le modèle de vision IA n'est que le point d'entrée. La qualité dépend du système complet : synchronisation des caméras, calibration de l'espace, fusion des points clés de chaque vue, contraintes du squelette humain et sortie stable des données.
Les systèmes sans marqueur multi-caméras matures montrent que la vision par ordinateur combinée aux contraintes biomécaniques est généralement plus fiable qu'une estimation monoculaire seule. Semcam Live ajoute le calcul en périphérie dans les caméras afin de conserver la précision tout en servant la prévisualisation temps réel, l'interaction, l'entraînement robotique et la capture multi-personnes en grand espace.
Les vues multiples réduisent l'ambiguïté de profondeur
Une seule caméra voit une image 2D. Elle peut détecter la position apparente d'une articulation, mais la distance à la caméra, les occultations et l'orientation réelle du membre restent ambiguës.
Semcam Live observe le même mouvement avec plusieurs caméras synchronisées. Si une articulation est masquée dans une vue, une autre peut encore fournir une observation utile. Lorsque plusieurs vues voient le même point clé, la géométrie permet de reconstruire une position 3D plus stable.
La calibration transforme les détections 2D en coordonnées 3D
Pour qu'un système multi-caméras soit précis, il doit connaître la position, l'orientation et les paramètres optiques de chaque caméra. Les paramètres intrinsèques décrivent la focale, le point principal et la distorsion ; les paramètres extrinsèques décrivent la position et l'orientation dans le volume de capture.
Après calibration, les points clés 2D ne sont plus des pixels isolés. Ils sont placés dans un système de coordonnées 3D commun. La géométrie multi-vues et la triangulation reconstruisent les positions spatiales qui servent de base au calcul du squelette.
250 points clés apportent une structure corporelle plus dense
Suivre seulement quelques articulations grossières rend instables les estimations du bassin, du thorax, de la ceinture scapulaire, de la torsion des bras et de l'orientation des membres inférieurs. Semcam Live identifie actuellement 250 points clés du corps, offrant des indices anatomiques plus denses qu'un squelette clairsemé.
Plus les points clés sont denses, plus le système peut estimer les directions 3D des segments et maintenir la continuité malgré les occultations partielles, les vêtements et les mouvements complexes.
Le modèle squelettique et l'inverse cinématique réduisent le jitter
Les points clés détectés par l'IA ne sont pas utilisés directement comme résultat final. Le corps humain possède des longueurs osseuses stables, des connexions de segments et des plages articulaires. Sans contraintes, les points visuels image par image peuvent produire des longueurs osseuses variables, du jitter ou des poses anatomiquement peu plausibles.
Semcam Live intègre les résultats visuels dans un modèle cinématique humain et les fusionne avec des contraintes osseuses, articulaires, temporelles et des scores de confiance. La sortie devient un mouvement articulaire plus lisse et cohérent.
Le calcul en périphérie permet faible latence et déploiements étendus
Si tous les flux vidéo bruts sont renvoyés vers un serveur central, la bande passante et le calcul central deviennent vite des goulots d'étranglement. Avec plus de caméras, il faut des commutateurs plus puissants, davantage de câblage, voire du 10GbE, ce qui augmente coût et points de panne.
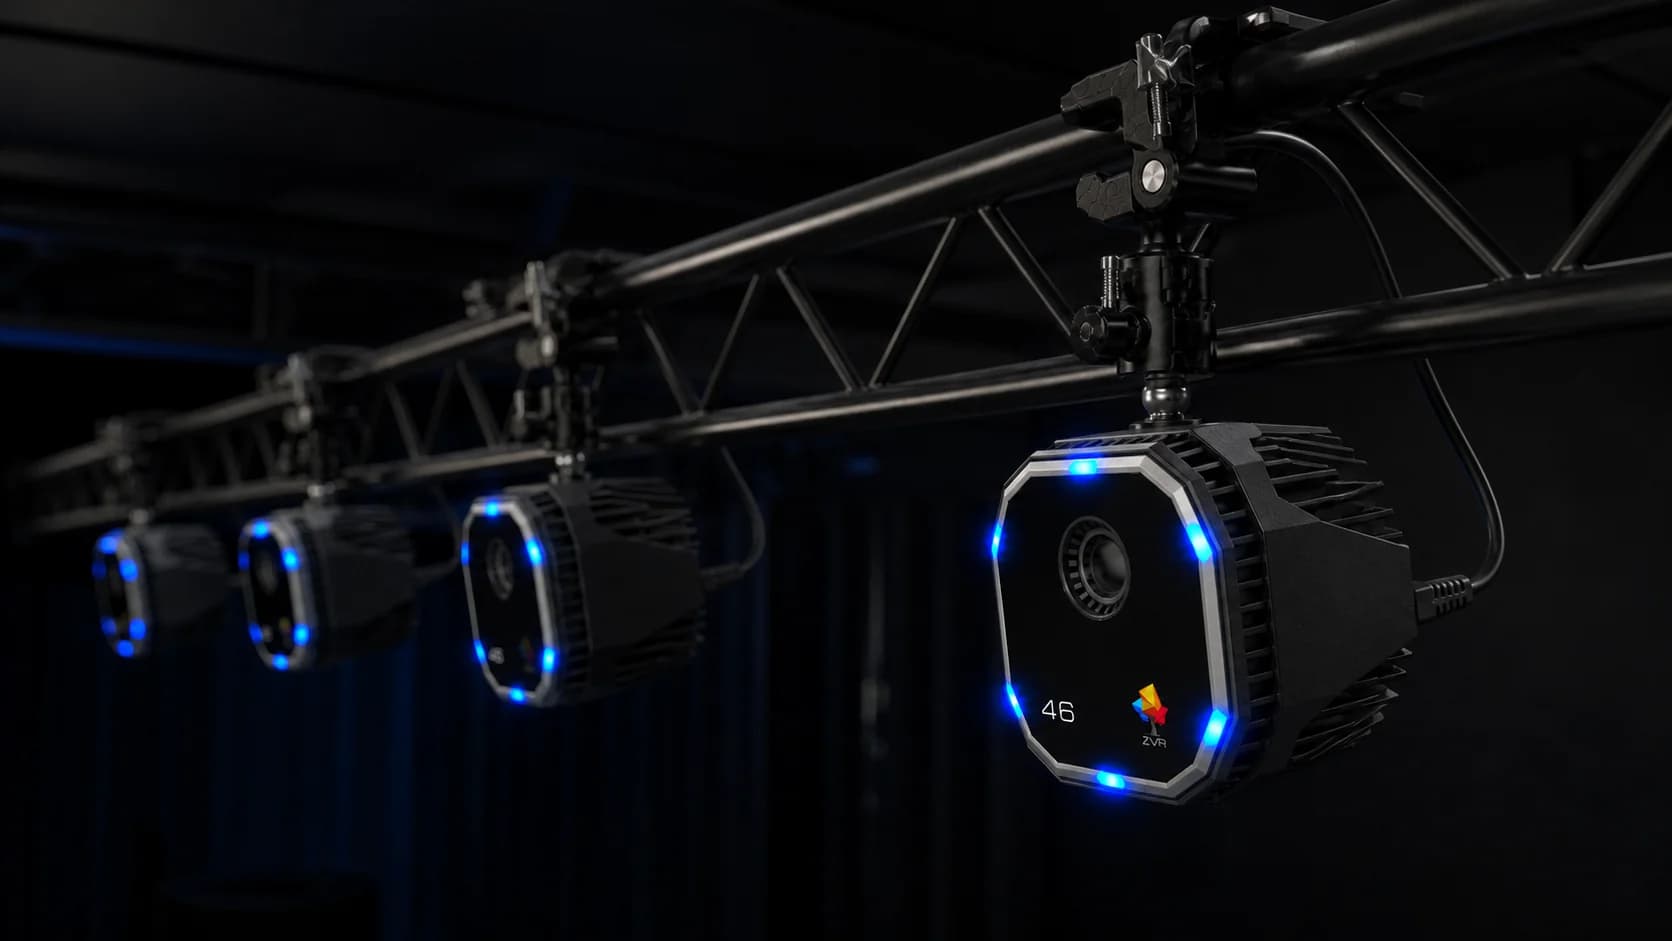
Les caméras IA en périphérie de Semcam Live traitent les caractéristiques d'image complexes directement côté caméra. Le système central ne reçoit pas en continu de masses de vidéo brute ; il reçoit des caractéristiques et résultats plus légers et structurés, puis réalise la fusion multi-vues, le suivi d'identité et la sortie du squelette. Cela réduit la pression réseau et l'attente côté serveur, rendant plus stable un pipeline 120fps avec une latence inférieure à 0,1 seconde.
Le sans-marqueur réduit les erreurs liées au placement des marqueurs
Les systèmes Marker-based demandent de localiser manuellement les repères anatomiques et de coller des marqueurs réfléchissants. Les différences de placement, les mouvements des tissus mous, les vêtements et l'expérience de l'opérateur influencent le résultat. Le sans-marqueur n'est pas exempt d'erreurs, mais il supprime cette étape et rend la procédure plus cohérente entre sujets, opérateurs et sessions.
Comment comprendre correctement la haute précision
La haute précision doit être comprise selon le scénario et l'indicateur. Couverture multi-vues, bonne calibration, éclairage suffisant, placement raisonnable des caméras et occultations limitées sont nécessaires. Le mouvement global, les paramètres spatio-temporels de la marche et les mouvements principaux dans le plan sagittal sont généralement plus fiables ; les petites rotations axiales, les angles du bassin, les occultations rapides et les poses extrêmes doivent être évalués selon le site.
Semcam Live combine IA en périphérie, géométrie multi-vues, 250 points clés et contraintes cinématiques pour approcher une stabilité de niveau hors ligne dans un système temps réel. HPE complète les flux non temps réel qui exigent des données de plus haute qualité.
Conclusion
La haute précision et la faible latence de Semcam Live viennent d'une chaîne complète : caméras synchronisées, calibration 3D, points clés denses, modèle cinématique et calcul en périphérie. Ce n'est pas une capacité isolée, mais le résultat d'une conception conjointe de la caméra, du réseau, de la géométrie, du modèle et de la sortie logicielle.