01
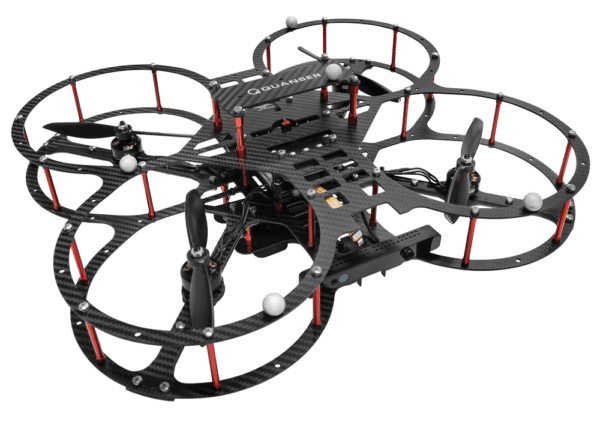
マルチエージェント/ドローン編隊
共通座標系の高精度な位置・姿勢基準により、自己位置推定、編隊制御、アルゴリズム検証を支援します。
ZVR Goku は、ロボティクス、ドローン、高精度な動作計測向けの光学式システムです。高フレームレート追跡、アクティブ/パッシブマーカー、1 本の PoE ケーブルによる設置で、安定した 6 自由度データを出力します。
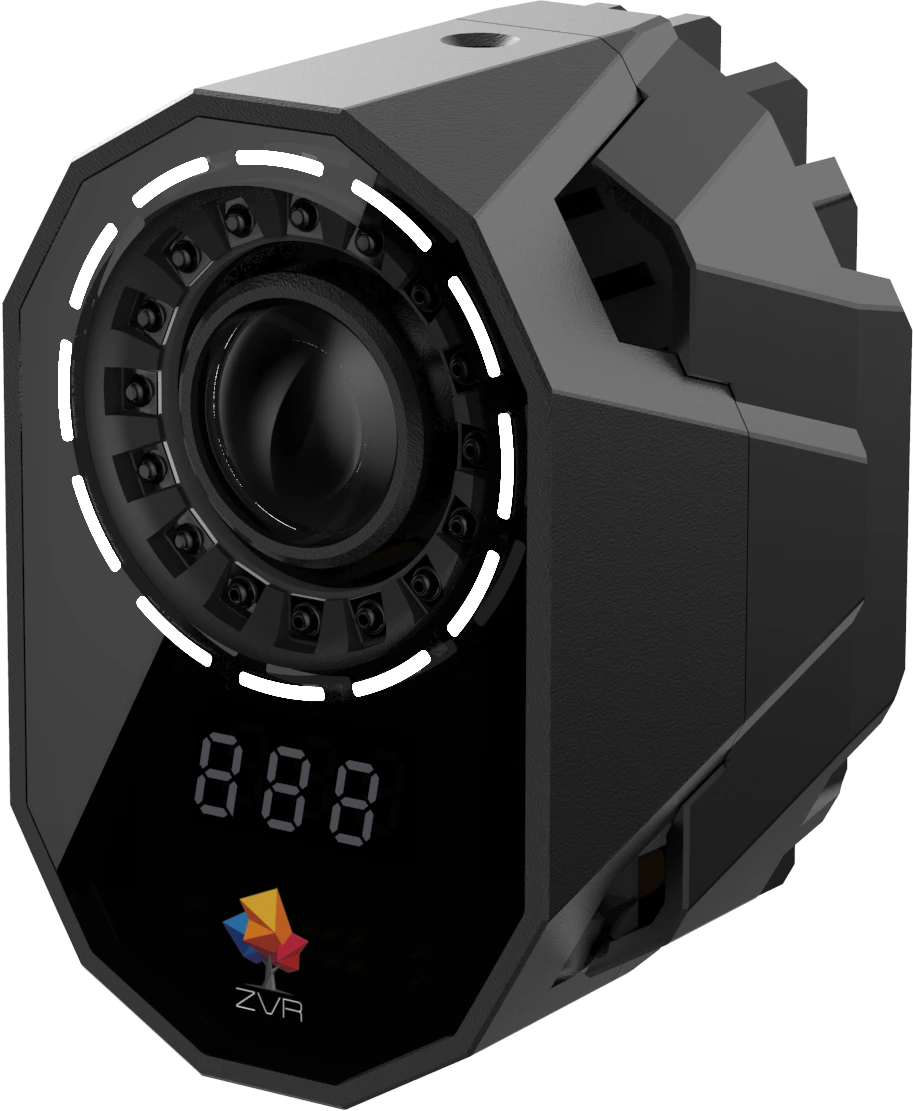
高性能ビジュアルトラッキング SoC が光学特徴をカメラ側で処理します。PoE により電源とデータを 1 本のケーブルにまとめ、研究室から大規模空間まで展開できます。
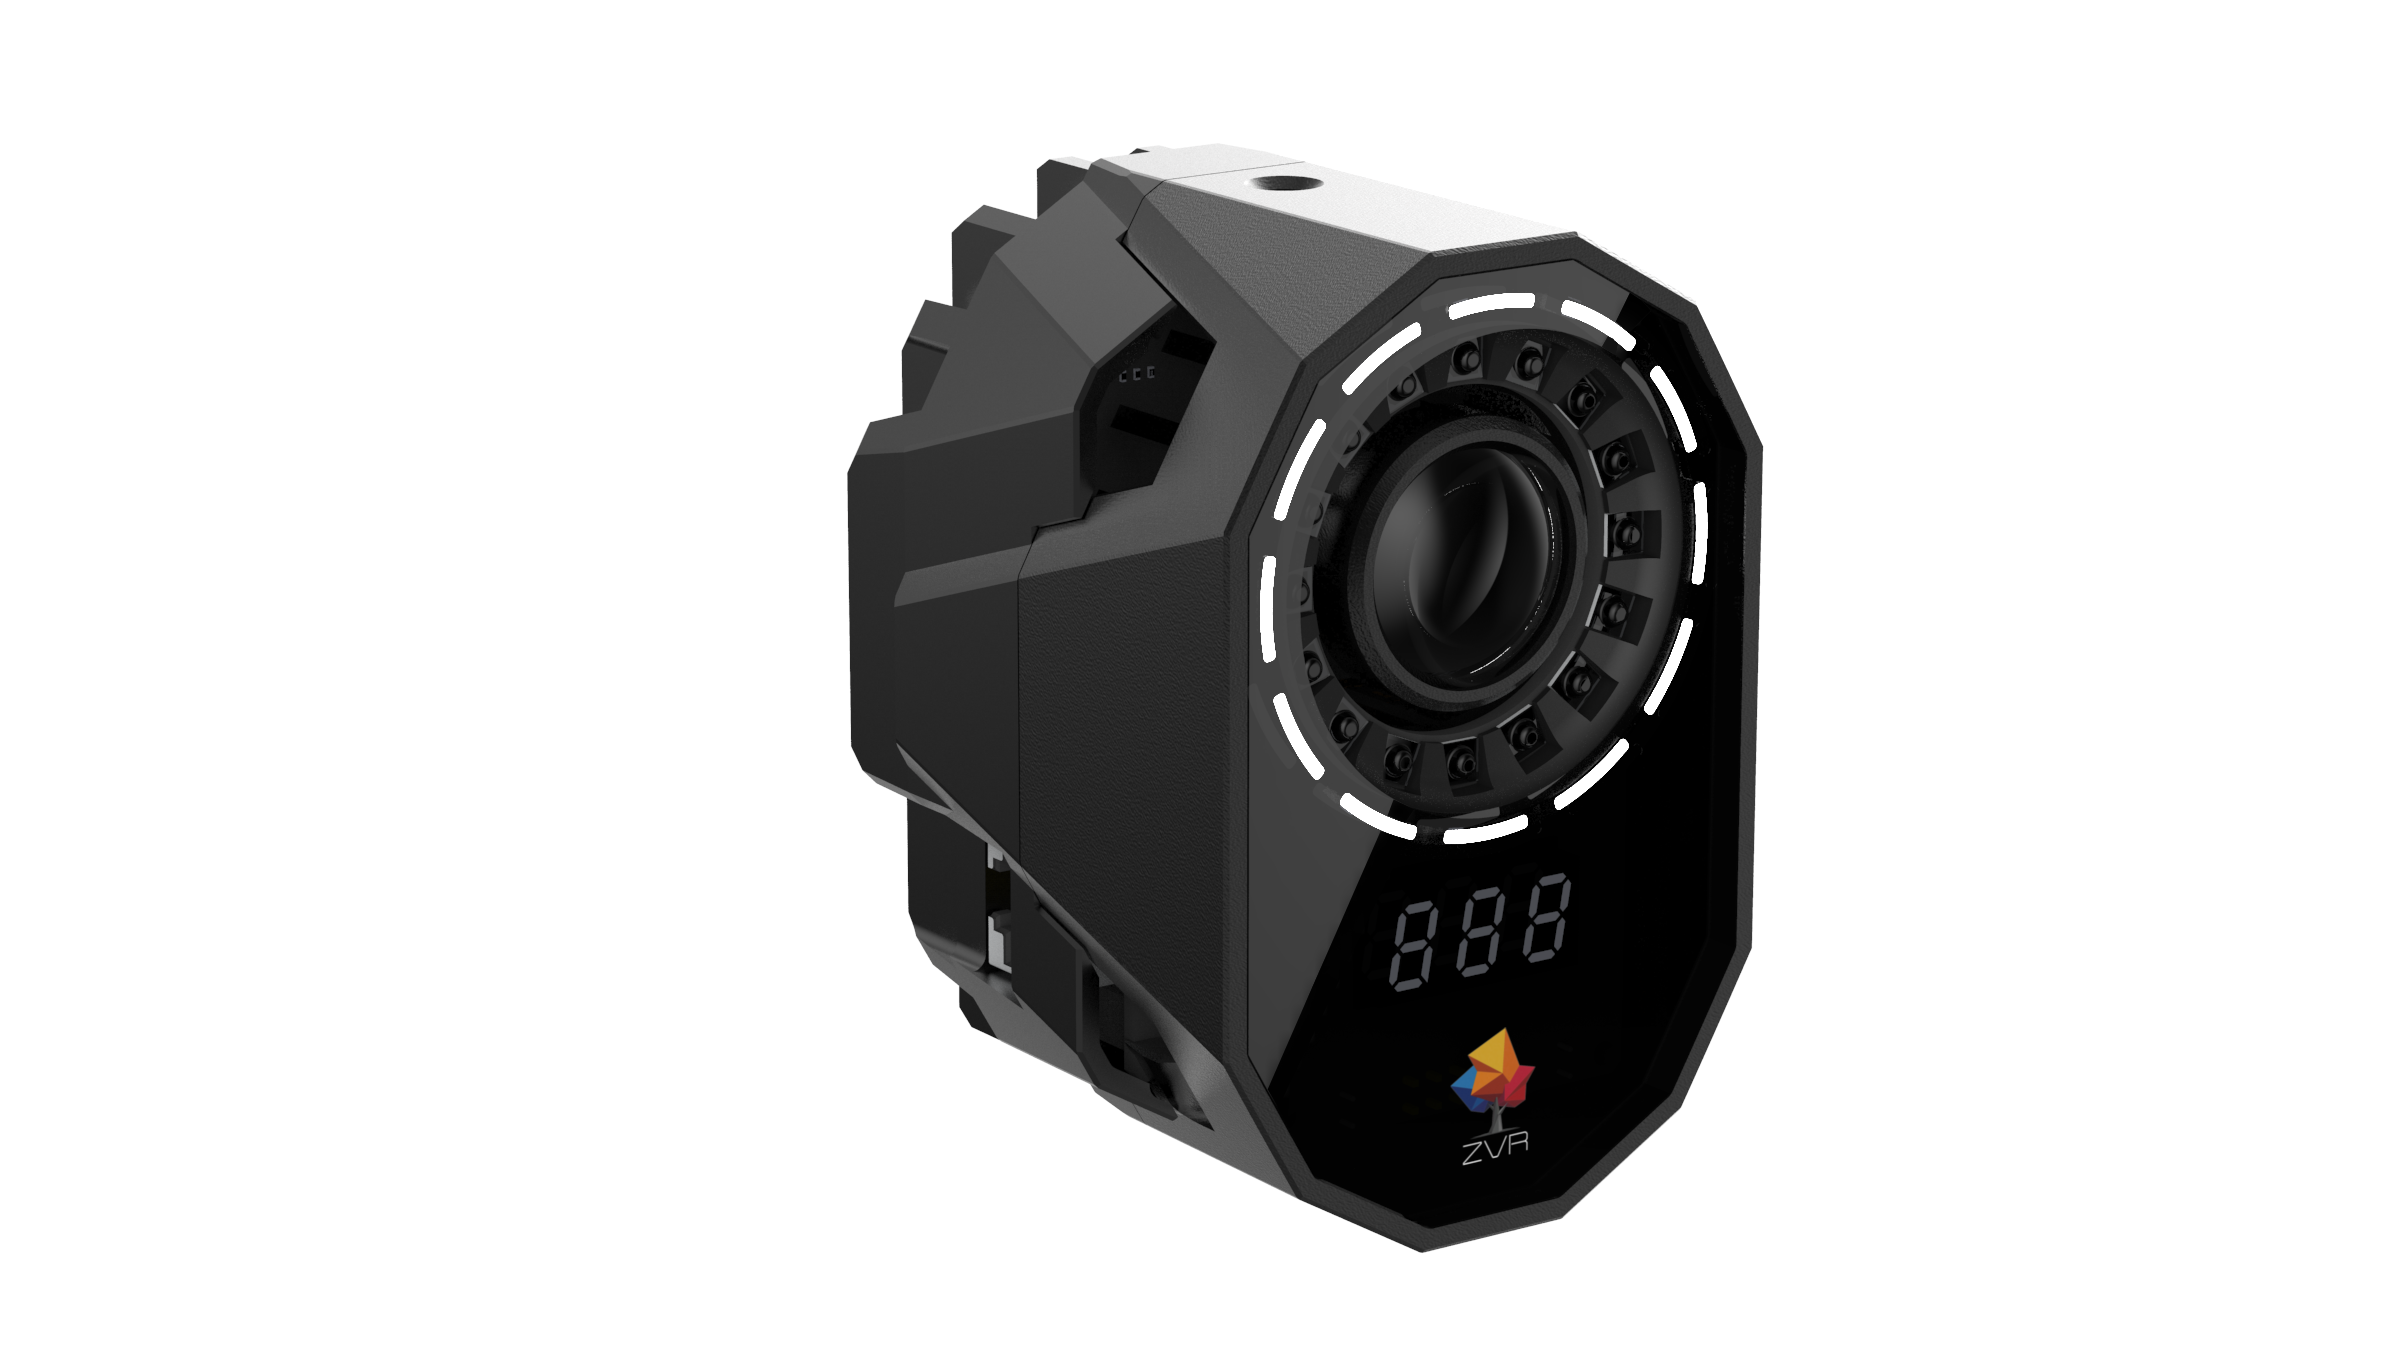
84° × 68° の視野角で、広い範囲と空間精度を両立します。
パッシブは最大 10 m、時分割アクティブマーカーは最大 14 m まで追跡します。
共通の時刻基準でマルチカメラの高速 3D 再構成を安定させます。
T 型ツールは -30°C〜60°C で変形量 0.01 mm 未満です。
Active Center は、カメラ管理、キャリブレーション、リアルタイム 3D 再構成、剛体管理、記録、再生、データ出力を 1 つの作業環境に統合します。
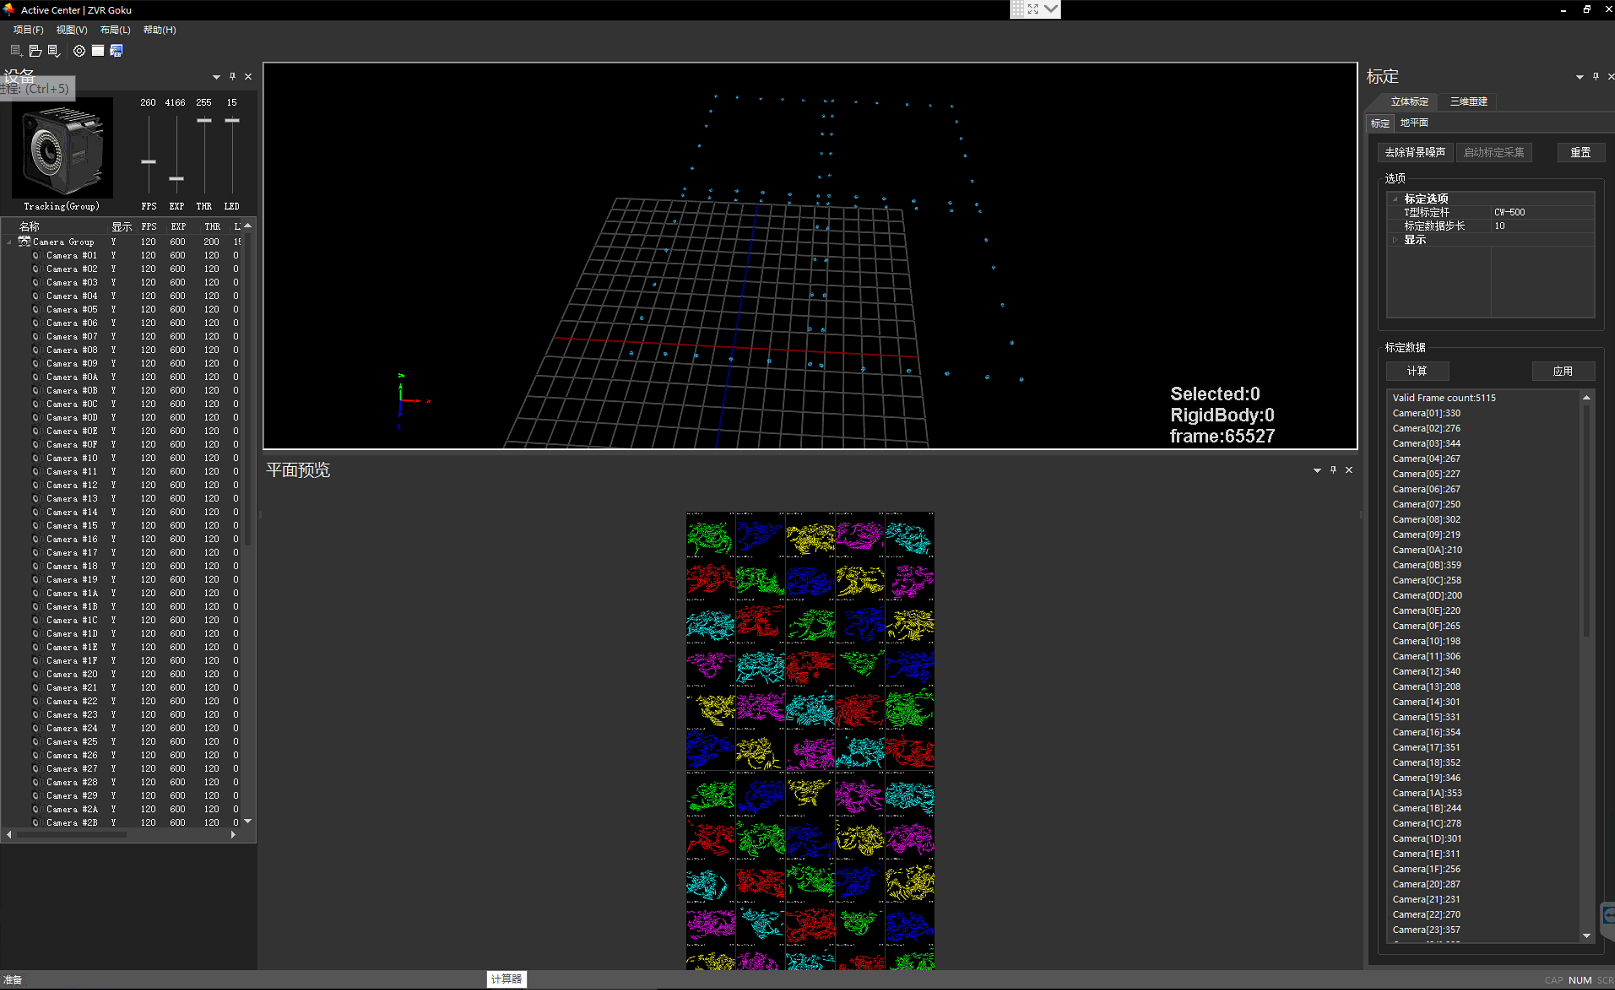
Goku カメラの集中管理
剛体のリアルタイム追跡
キャプチャ空間の計測
リアルタイムデータ出力
用途
共通座標系の高精度な位置・姿勢基準により、自己位置推定、編隊制御、アルゴリズム検証を支援します。
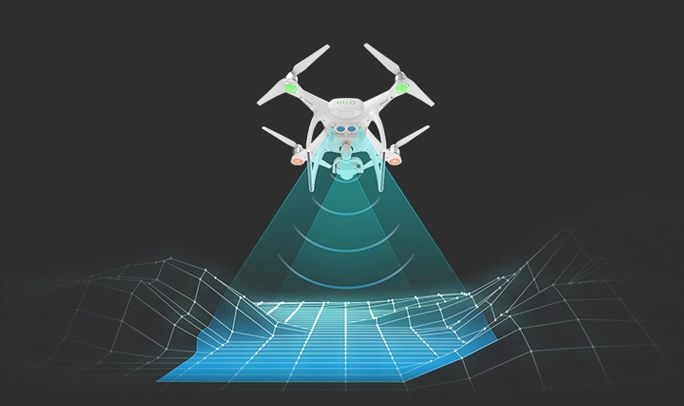
ホバリング、障害物回避、姿勢、着陸、振動、制御遅延を定量化し、飛行制御性能を検証します。
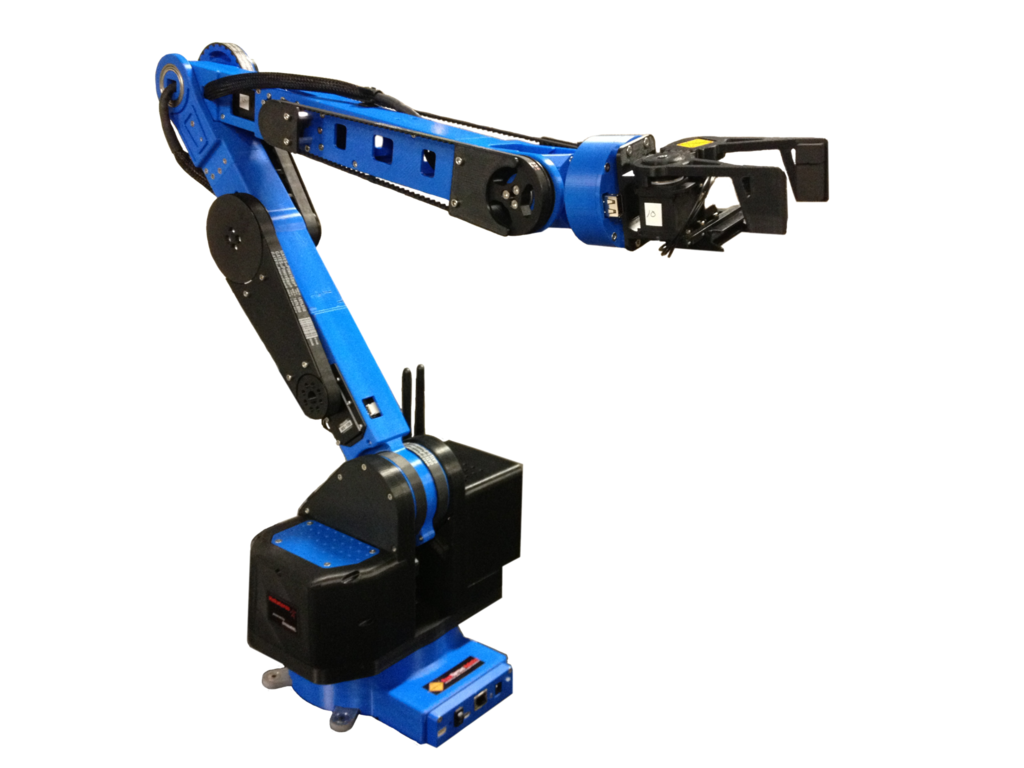
関節とエンドターゲットを追跡し、軌道、実行誤差、動的特性を測定します。
Semcam Live は、エッジ コンピューティング AI マーカーレス モーション キャプチャ システムです。ターゲット検出、2D キーポイント、ReID、トラッキング、セグメンテーション、クロッピング、信頼度計算はカメラ側で完了し、Active Center はクロスカメラ マッチング、三角測量、3D キーポイント、スケルトン ソルビング、IK、フィルタリング、リターゲット、エクスポートをローカルで完了します。
Semcam Live は、マルチカメラ、同時取得、およびオンサイト展開向けに設計されており、単一のビデオの後処理に依存しません。このシステムは、固定エッジ AI カメラ アレイを使用して、フレーム同期された構造化データを出力し、ローカルで 3D 再構築を完了するため、研究室、ロボット工学、仮想生産、LBE、および長期トレーニング シナリオにより適しています。
ライブ リンクは、120 fps のモーション出力と 100 ミリ秒未満のエンドツーエンド レイテンシーを実現し、ライブ プレビュー、ライブ ドライブ、インタラクション、取得検査に適しています。 HPE は、研究、トレーニング データの作成、キー ショット、およびより高品質のキーポイント結果を必要とするプロジェクトに適したポストハーベスト高精度処理パイプラインです。
PRO は、最大 4 人のリアルタイム キャプチャに適していますが、HPE と顔のキャプチャはサポートしていません。 PRO+ は、最大 4 人の HPE を必要とするプロフェッショナルなプロジェクトに適しています。 ULTRA は、より大きなスペースや複数人のキャプチャに適しており、最大 12 人をサポートし、HPE と顔のキャプチャをサポートしており、間もなく発売される予定です。
はい。 Semcam Live はマークのない人間の動作を担当し、悟空はロボットのジョイント、エンドエフェクター、ツール、プロップ、ハンドル、トレーニング機器、ラケット、ドローン、カメラなどの剛体オブジェクトを担当します。どちらも Active Center の座標系、タイムライン、およびプロジェクトを共有します。