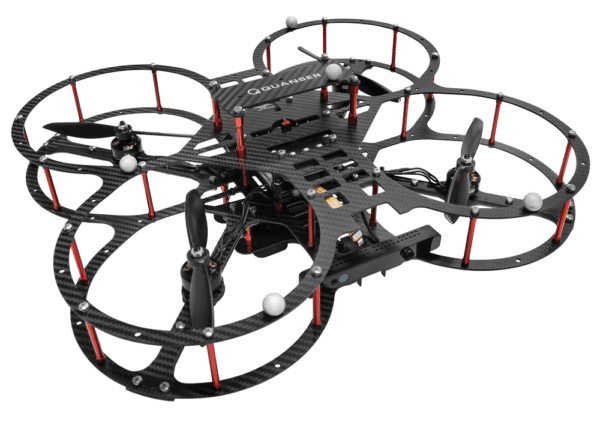
01
多智能體與無人機編隊
為多智能體定位、編隊控制和演算法驗證提供統一座標系下的高精度位置與姿態參考。
ZVR Goku 面向機器人、無人機與精密運動測量場景,以高幀率光學追蹤、主動與被動標記支援和單線 PoE 部署,持續輸出穩定的六自由度運動數據。
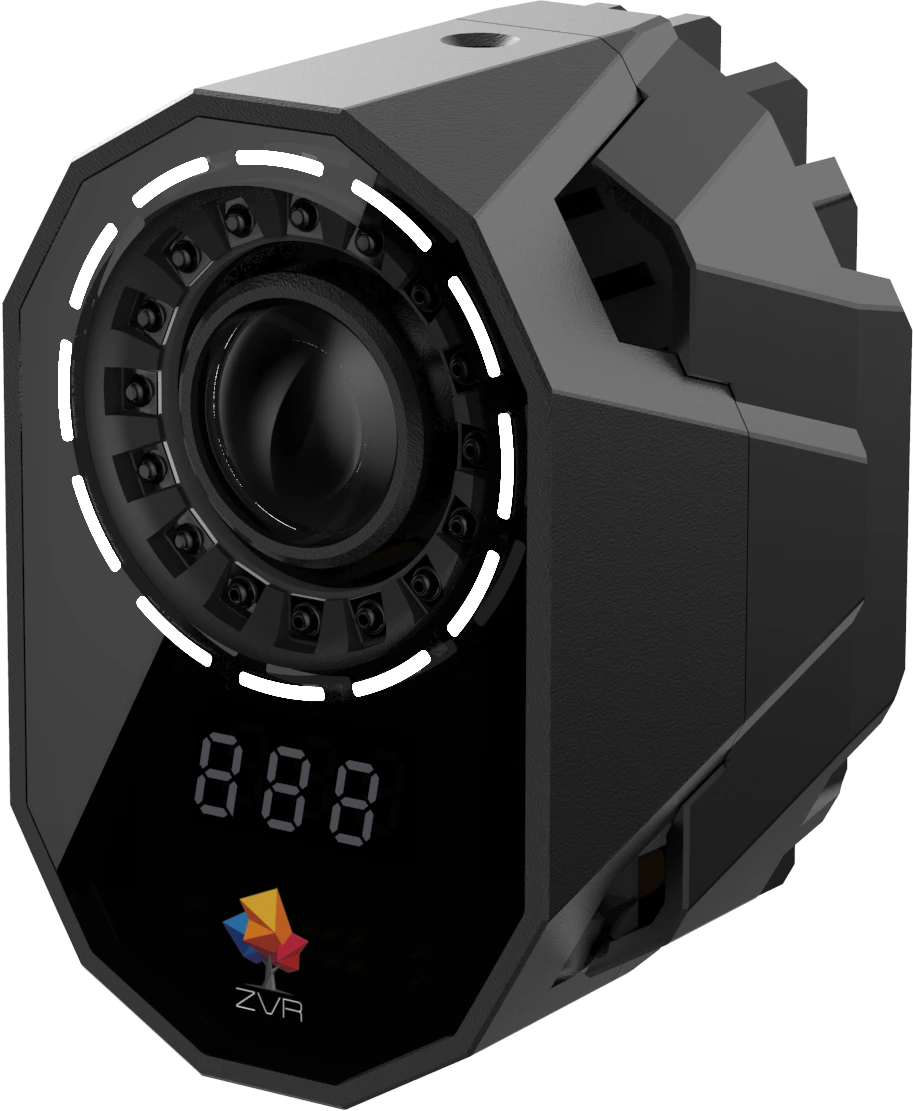
相機內建高性能視覺追蹤 SoC,在源頭完成光學特徵處理。 PoE 將供電與資料合併到一條網路線,適合從實驗室到大型場地的陣列部署。
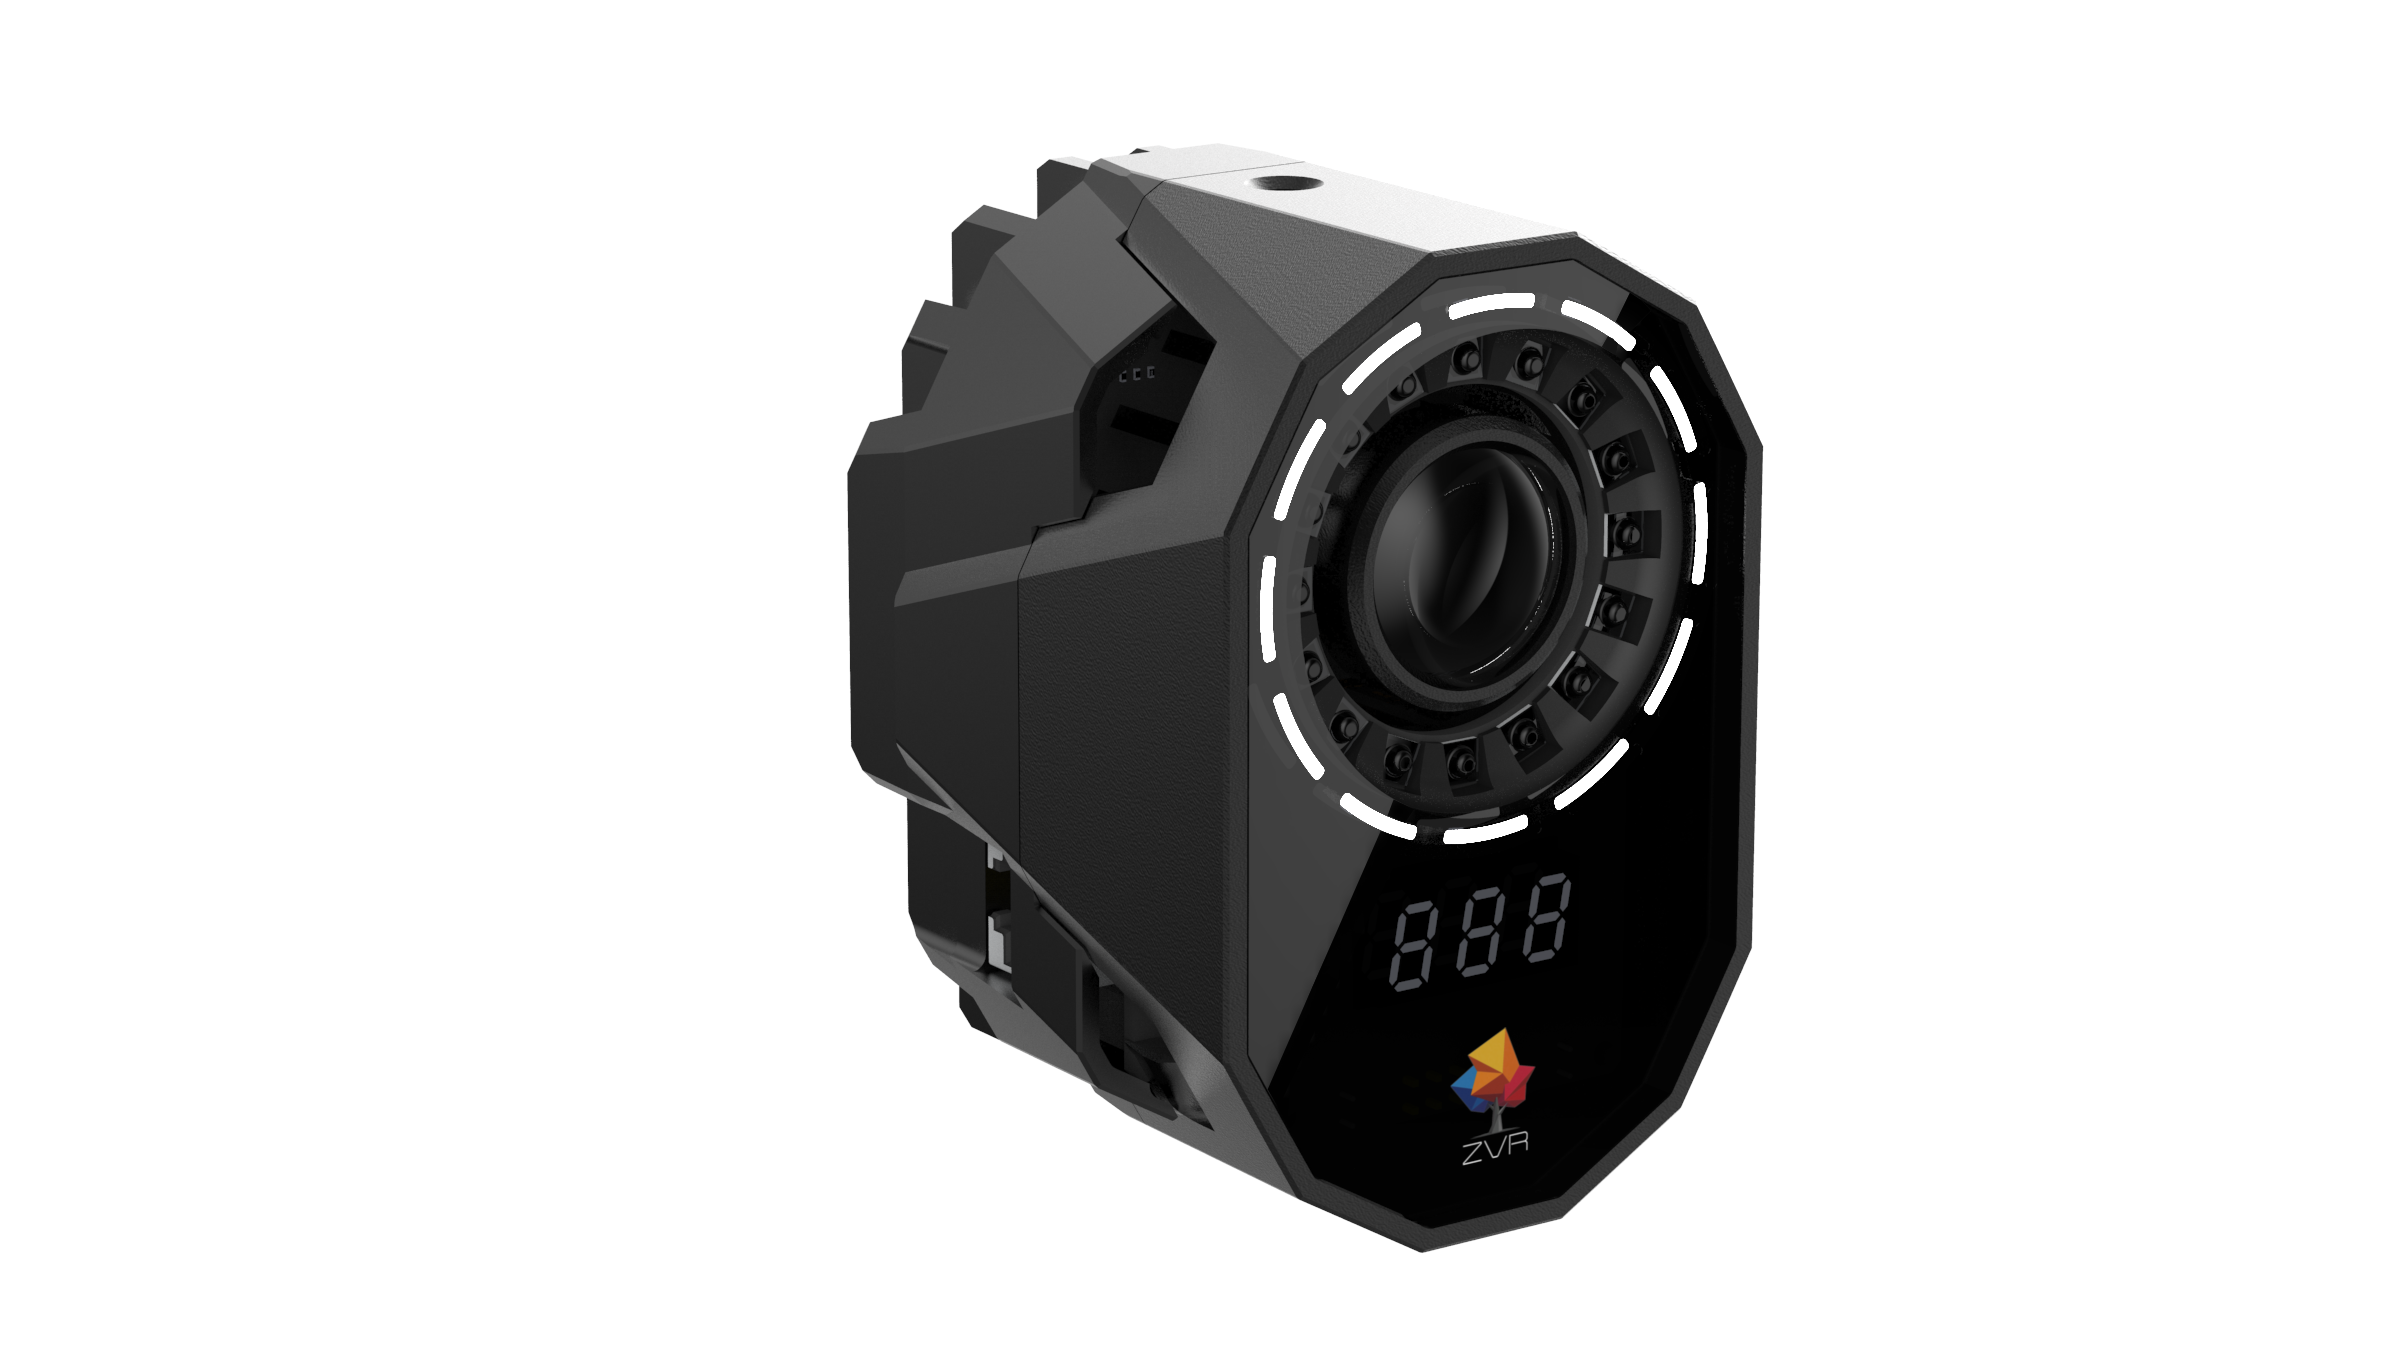
84° × 68° 視場角,兼顧覆蓋範圍與空間定位細節。
被動標記最遠 10 米,主動時碼標記最遠 14 米。
多相機陣列保持統一時基,穩定完成高速三維重建。
T 型標定工具在 -30°C 至 60°C 範圍內形變小於 0.01 mm。
從相機管理、系統標定到即時三維重建、剛體管理、記錄回放和資料輸出,Active Center 在一個工作空間內完成整個流程。
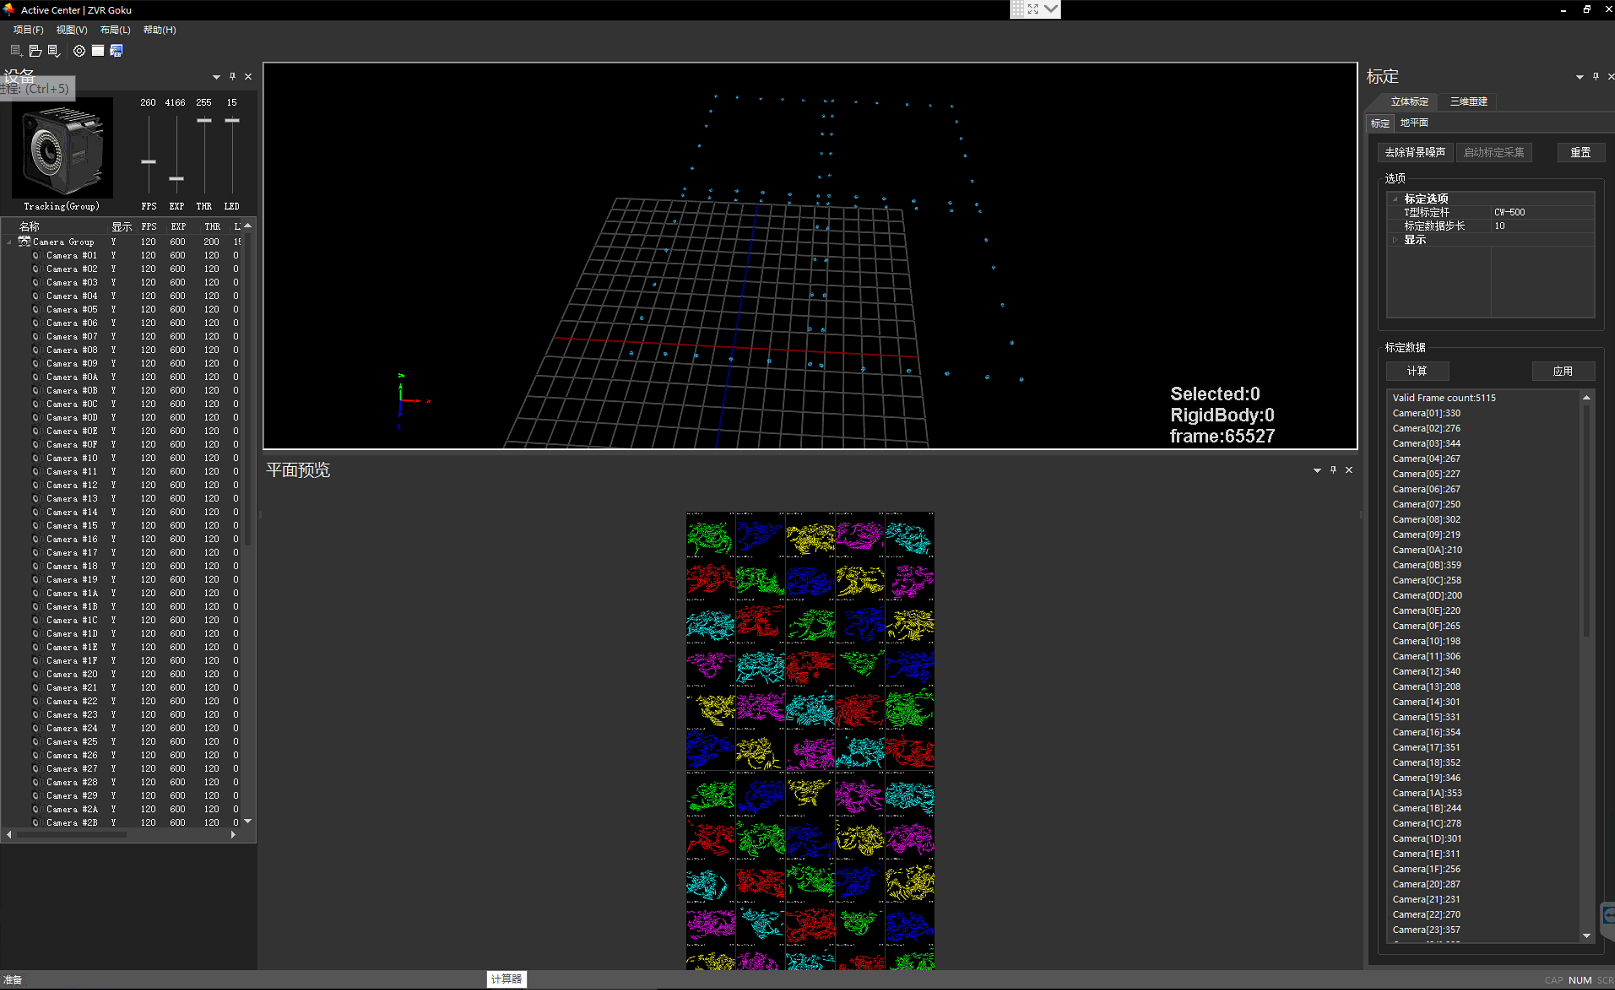
Goku 相機集中管理
剛體即時追蹤
捕捉空間測量與顯示
即時串流數據輸出
應用場景
為多智能體定位、編隊控制和演算法驗證提供統一座標系下的高精度位置與姿態參考。
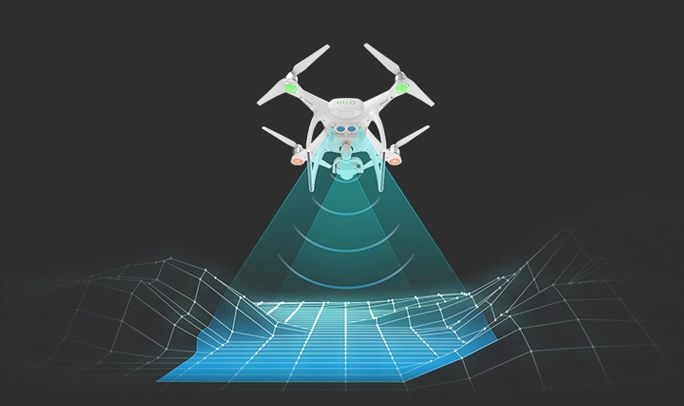
量化懸停、避障、姿態、著陸、抖動與控制延時,幫助研發團隊快速驗證飛控表現。
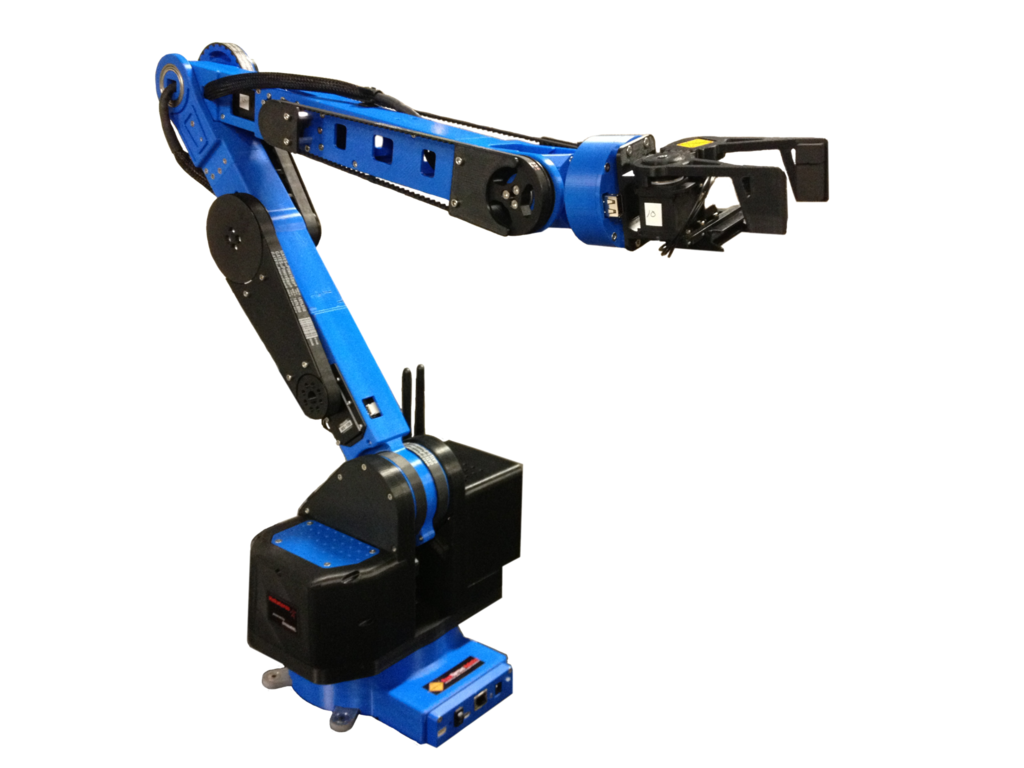
追蹤關節與末端目標,測量運動軌跡、執行誤差和動力學表現,為研發測試提供基礎。
思看(Semcam Live) 是邊緣運算 AI 無標記動作捕捉系統。相機側完成目標偵測、2D 關鍵點、ReID、追蹤、分割、裁切和置信度計算,Active Center 在本地完成跨相機匹配、三角化、3D 關鍵點、骨架解算、IK、濾波、retarget 和導出。
思看(Semcam Live) 面向多相機、同步擷取和現場部署,不依賴單段視訊後處理。系統以固定式邊緣 AI 相機陣列輸出幀同步結構化數據,並在本地完成 3D 重建,更適合實驗室、機器人、虛擬製作、LBE 和長期訓練場景。
即時連結提供 120fps 動作輸出和低於 100ms 的端對端延遲,適合現場預覽、即時驅動、互動和擷取檢查。 HPE 是採後高精度處理流程,適合研究、訓練資料生產、關鍵鏡頭和需要更高品質關鍵點結果的專案。
PRO 適合 4 人以內實時捕捉,不支援 HPE 和臉部捕捉;PRO+ 適合 4 人以內、需要 HPE 的專業項目;ULTRA 面向更大空間和多人採集,最高支持 12 人,支持 HPE 與面部捕捉,即將推出。
可以。 思看(Semcam Live) 負責無標記人體動作,Goku 負責機器人關節、末端執行器、工具、道具、手柄、訓練器具、球拍、無人機和攝影機等剛體物件。二者在 Active Center 中共享座標系、時間軸和項目。