為何 思看(Semcam Live) 能夠提供如此高精度低延時的解算
思看(Semcam Live) 的精度與低延時並不來自單一模型,而來自邊緣 AI 相機、多機位同步、精確標定、密集關鍵點、人體運動學約束與本地即時鏈路的系統協同。
準確與即時,首先是系統工程問題
思看(Semcam Live) 的高精度、低延時解算,並不是單純依賴某一個「更強的 RTMO 模型」。在無標記動作捕捉中,AI 視覺模型只是入口,真正決定結果品質的是完整系統:相機如何同步、空間如何標定、每個視角的關鍵點如何融合、人體骨骼約束如何參與最佳化,以及最終資料如何以穩定延時輸出。
成熟的多機位無標記動捕方案已經證明,電腦視覺與生物力學約束結合,通常比單目姿態識別更可靠。思看(Semcam Live) 在此基礎上進一步把邊緣計算引入相機端,讓系統既能保持高精度,又能服務即時預覽、互動、機器人訓練和大空間多人采集。
多機位視角減少深度歧義
單台相機看到的是二維影像。人體關節在畫面中的位置可以被識別出來,但它距離相機多遠、是否被其他身體部位遮擋,以及肢體真實朝向是什麼,都存在天然歧義。
思看(Semcam Live) 透過多台同步相機從不同方向觀察同一個動作。某個關節在一個視角中被遮擋時,其他視角仍可能提供有效觀測;當多個視角同時看到同一個關鍵點時,系統可以利用幾何關係恢復更穩定的三維位置。視角越充分,遮擋越可控,三維解算的基礎就越扎實。
精確標定把二維識別變成三維坐標
多相機系統要準確,前提是每台相機的位置、朝向和鏡頭參數必須被系統理解。內參用於描述焦距、主點和鏡頭畸變;外參用於描述相機在捕捉空間裡的三維位置和朝向。
標定完成後,不同相機畫面中的二維關鍵點不再是孤立像素,而是可以被放入同一個三維坐標系。系統透過多視角幾何和三角測量恢復人體關鍵點的空間位置,並為後續骨骼解算提供統一坐標基礎。
250 個關鍵點提供更密集的人體結構資訊
只追蹤十幾個粗略關節點,很容易在骨盆、胸廓、肩帶、手臂扭轉和下肢朝向上產生不穩定估計。思看(Semcam Live) 目前可識別 250 個身體關鍵點,提供比稀疏骨架更密集的解剖線索。
關鍵點越密集,系統越容易判斷人體各節段的三維方向,也更容易在局部遮擋、衣物變化和複雜動作中保持連續性。密集關鍵點並不直接等同於最終精度,但它為高品質骨骼擬合提供了更充分的觀測約束。
人體骨骼模型與逆運動學約束減少抖動
AI 識別出的關鍵點不會被簡單地當作最終結果。真實人體有穩定的骨骼長度、節段連接關係和關節活動範圍,如果只逐幀輸出視覺關鍵點,很容易出現骨長變化、關節抖動或不符合人體結構的姿態。
思看(Semcam Live) 將視覺結果放入人體運動學模型中,透過骨骼約束、關節約束、時間連續性和置信度評估進行融合。這樣輸出的不是一組零散點,而是更平滑、更符合人體結構的關節運動資料。
邊緣計算是低延時和大範圍部署的關鍵
傳統視覺動捕如果把所有原始影片流都傳回中心伺服器,頻寬和中心算力會迅速成為瓶頸。相機數量增加後,系統往往需要更高規格交換機、更複雜布線,甚至依賴萬兆網路,部署成本和故障點都會上升。
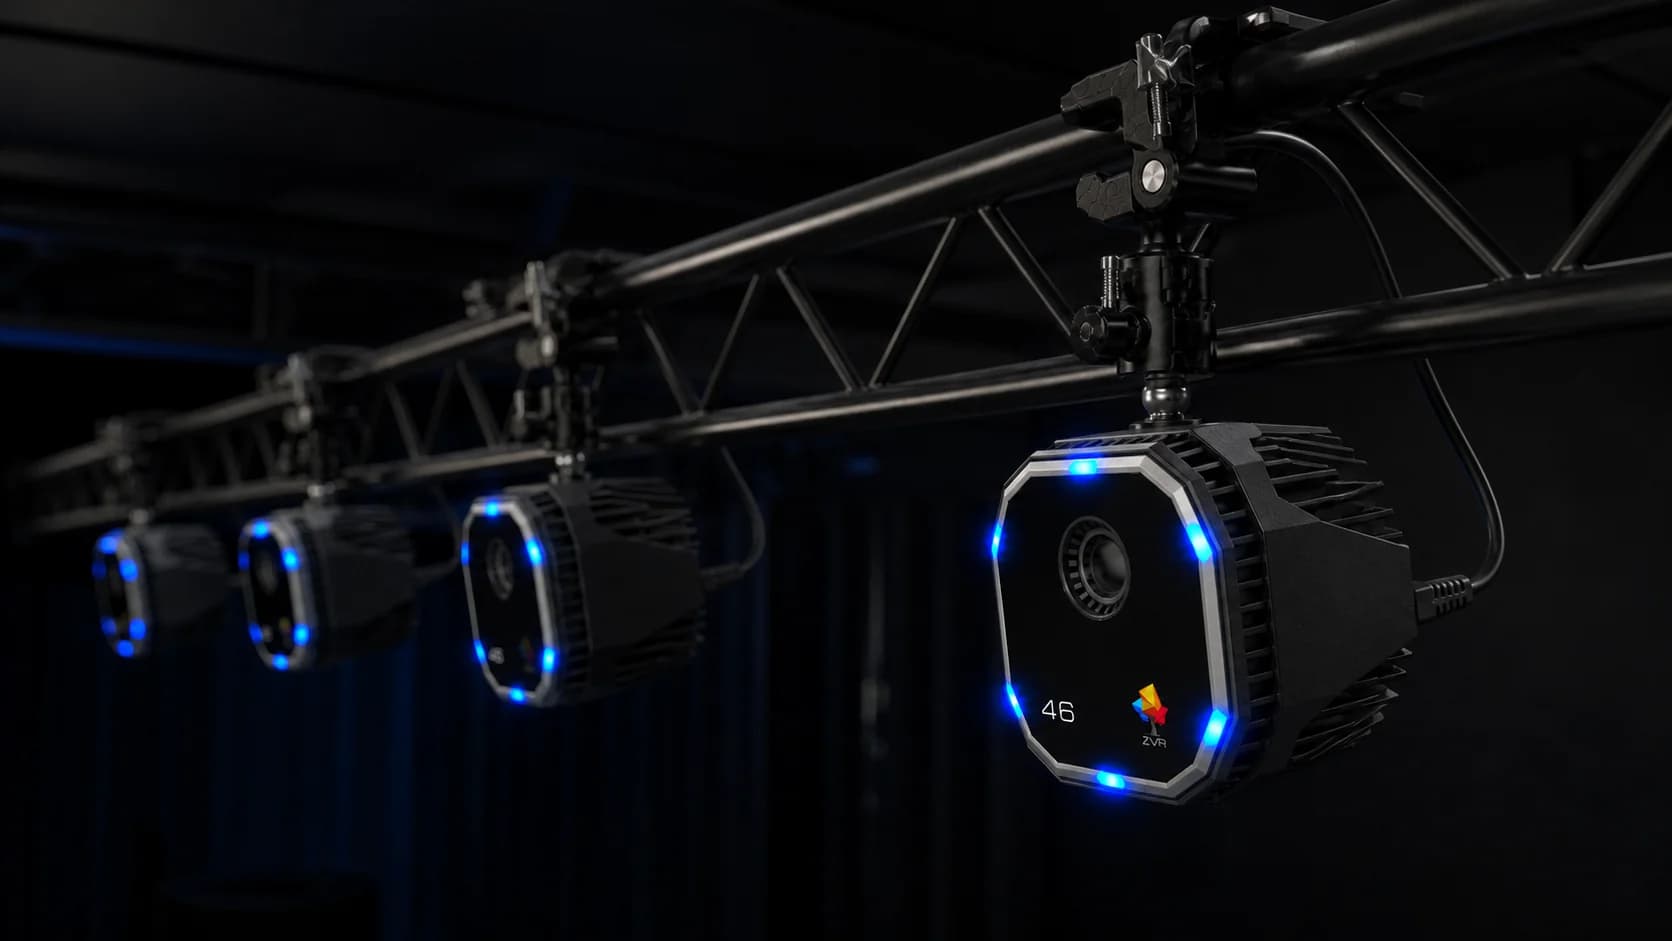
思看(Semcam Live) 的邊緣 AI 相機可以在相機端處理複雜影像特徵,把高頻寬影像計算前移到采集源頭。中心側不必持續接收海量原始影片流,而是接收更輕量、更結構化的特徵與結果資料,再完成多視角融合、身份追蹤和骨骼輸出。這樣可以顯著降低網路壓力和中心伺服器排隊時間,讓 120fps、低於 0.1 秒延時的即時鏈路更容易穩定實現。
同樣重要的是,邊緣計算讓大範圍相機矩陣更可擴展。系統設計可以更多圍繞場地覆蓋、遮擋關係和同步品質展開,而不是先被影片回傳頻寬限制住。這也是 思看(Semcam Live) 能夠面向數百平米以上場地、多人同時采集和複雜現場應用的重要基礎。
無標記流程減少貼點帶來的誤差來源
傳統 Marker-based 系統通常需要人工尋找解剖標誌並黏貼反光點。貼點位置差異、軟組織晃動、衣物影響和操作人員經驗都會進入最終誤差。無標記系統並不是沒有誤差,但它減少了貼點準備環節,讓不同受試者、不同操作人員和不同場次之間更容易保持一致流程。
對機器人訓練、虛擬製作、運動分析和大空間互動來說,這種一致性很重要。它讓采集過程更接近真實動作,也讓系統能夠更快進入現場工作狀態。
如何正確理解「高精度」
高精度需要放在具體場景和指標下理解。多機位、良好標定、充足照明、合理相機覆蓋和較少遮擋,是獲得穩定結果的前提。整體運動、步態時空參數和主要矢狀面關節運動通常更容易獲得可靠結果;細小軸向旋轉、骨盆角度、快速遮擋和極端姿態則需要結合現場條件評估。
因此,更準確的說法是:思看(Semcam Live) 透過邊緣 AI、多機位幾何、250 關鍵點和人體運動學約束,在即時系統中盡可能接近離線級穩定性;同時透過 HPE 高精度解算進一步擴展非即時處理能力,為需要更高品質資料的工作流提供補充。
結論
思看(Semcam Live) 的高精度低延時,來自一條完整鏈路:同步相機提供多視角觀測,標定把畫面映射到統一三維空間,密集關鍵點提供足夠的人體結構資訊,運動學模型把視覺結果約束為合理骨骼運動,邊緣計算則把複雜影像處理前移到相機端,減少網路與中心計算壓力。
這也是 思看(Semcam Live) 與單純單目姿態識別、純影片回傳系統或只強調模型參數的方案不同的地方。它不是某一個環節的孤立能力,而是從相機、網路、幾何、模型到軟體輸出共同設計後的結果。