01
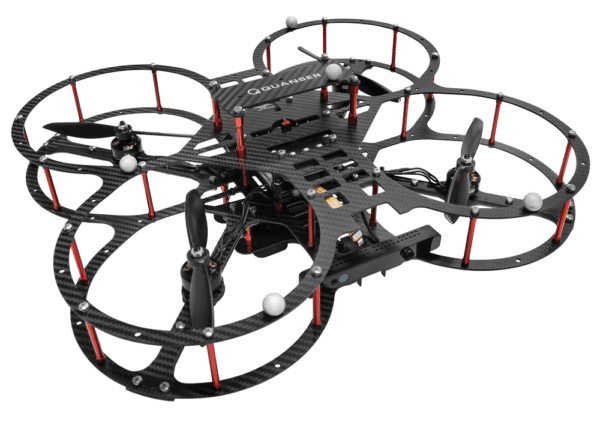
多智能体与无人机编队
为多智能体定位、编队控制和算法验证提供统一坐标系下的高精度位置与姿态参考。
ZVR Goku 面向机器人、无人机与精密运动测量场景,以高帧率光学追踪、主动与被动标记支持和单线 PoE 部署,持续输出稳定的六自由度运动数据。
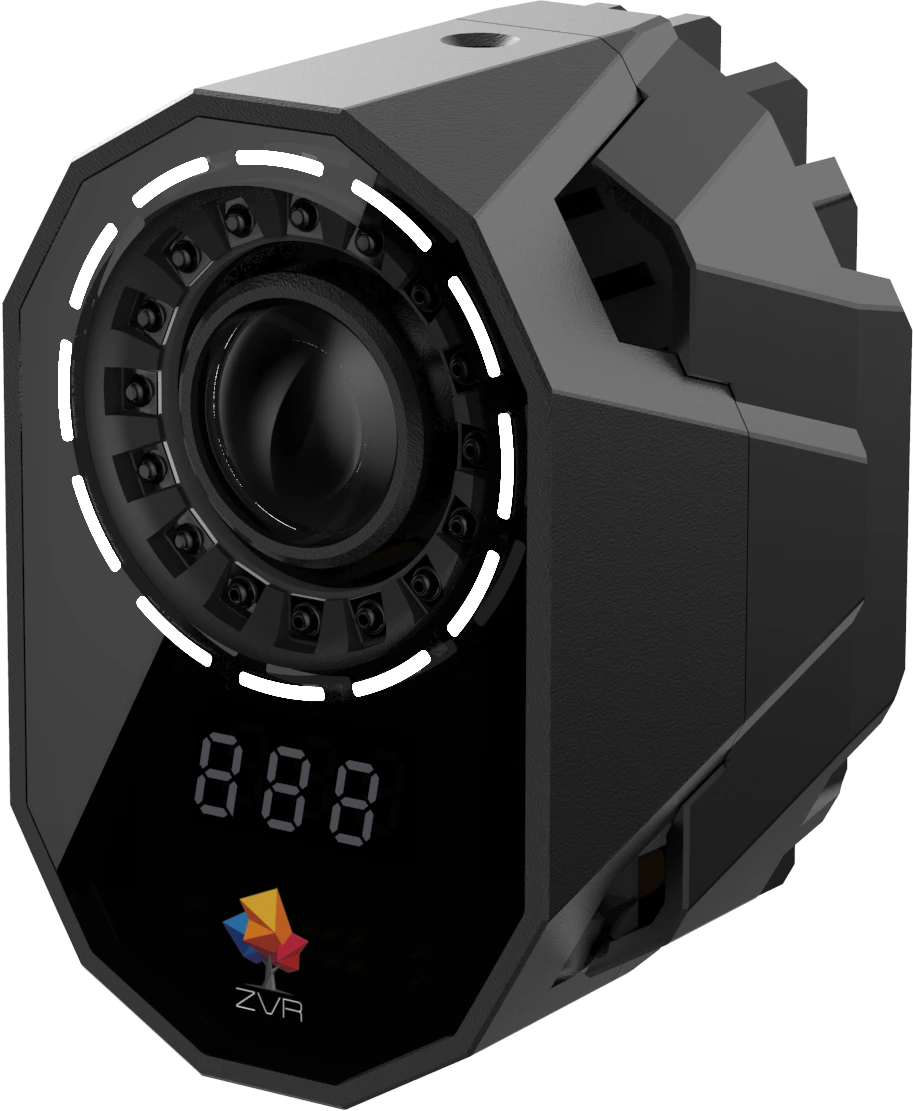
相机内置高性能视觉追踪 SoC,在源头完成光学特征处理。PoE 将供电与数据合并到一条网线,适合从实验室到大型场地的阵列部署。
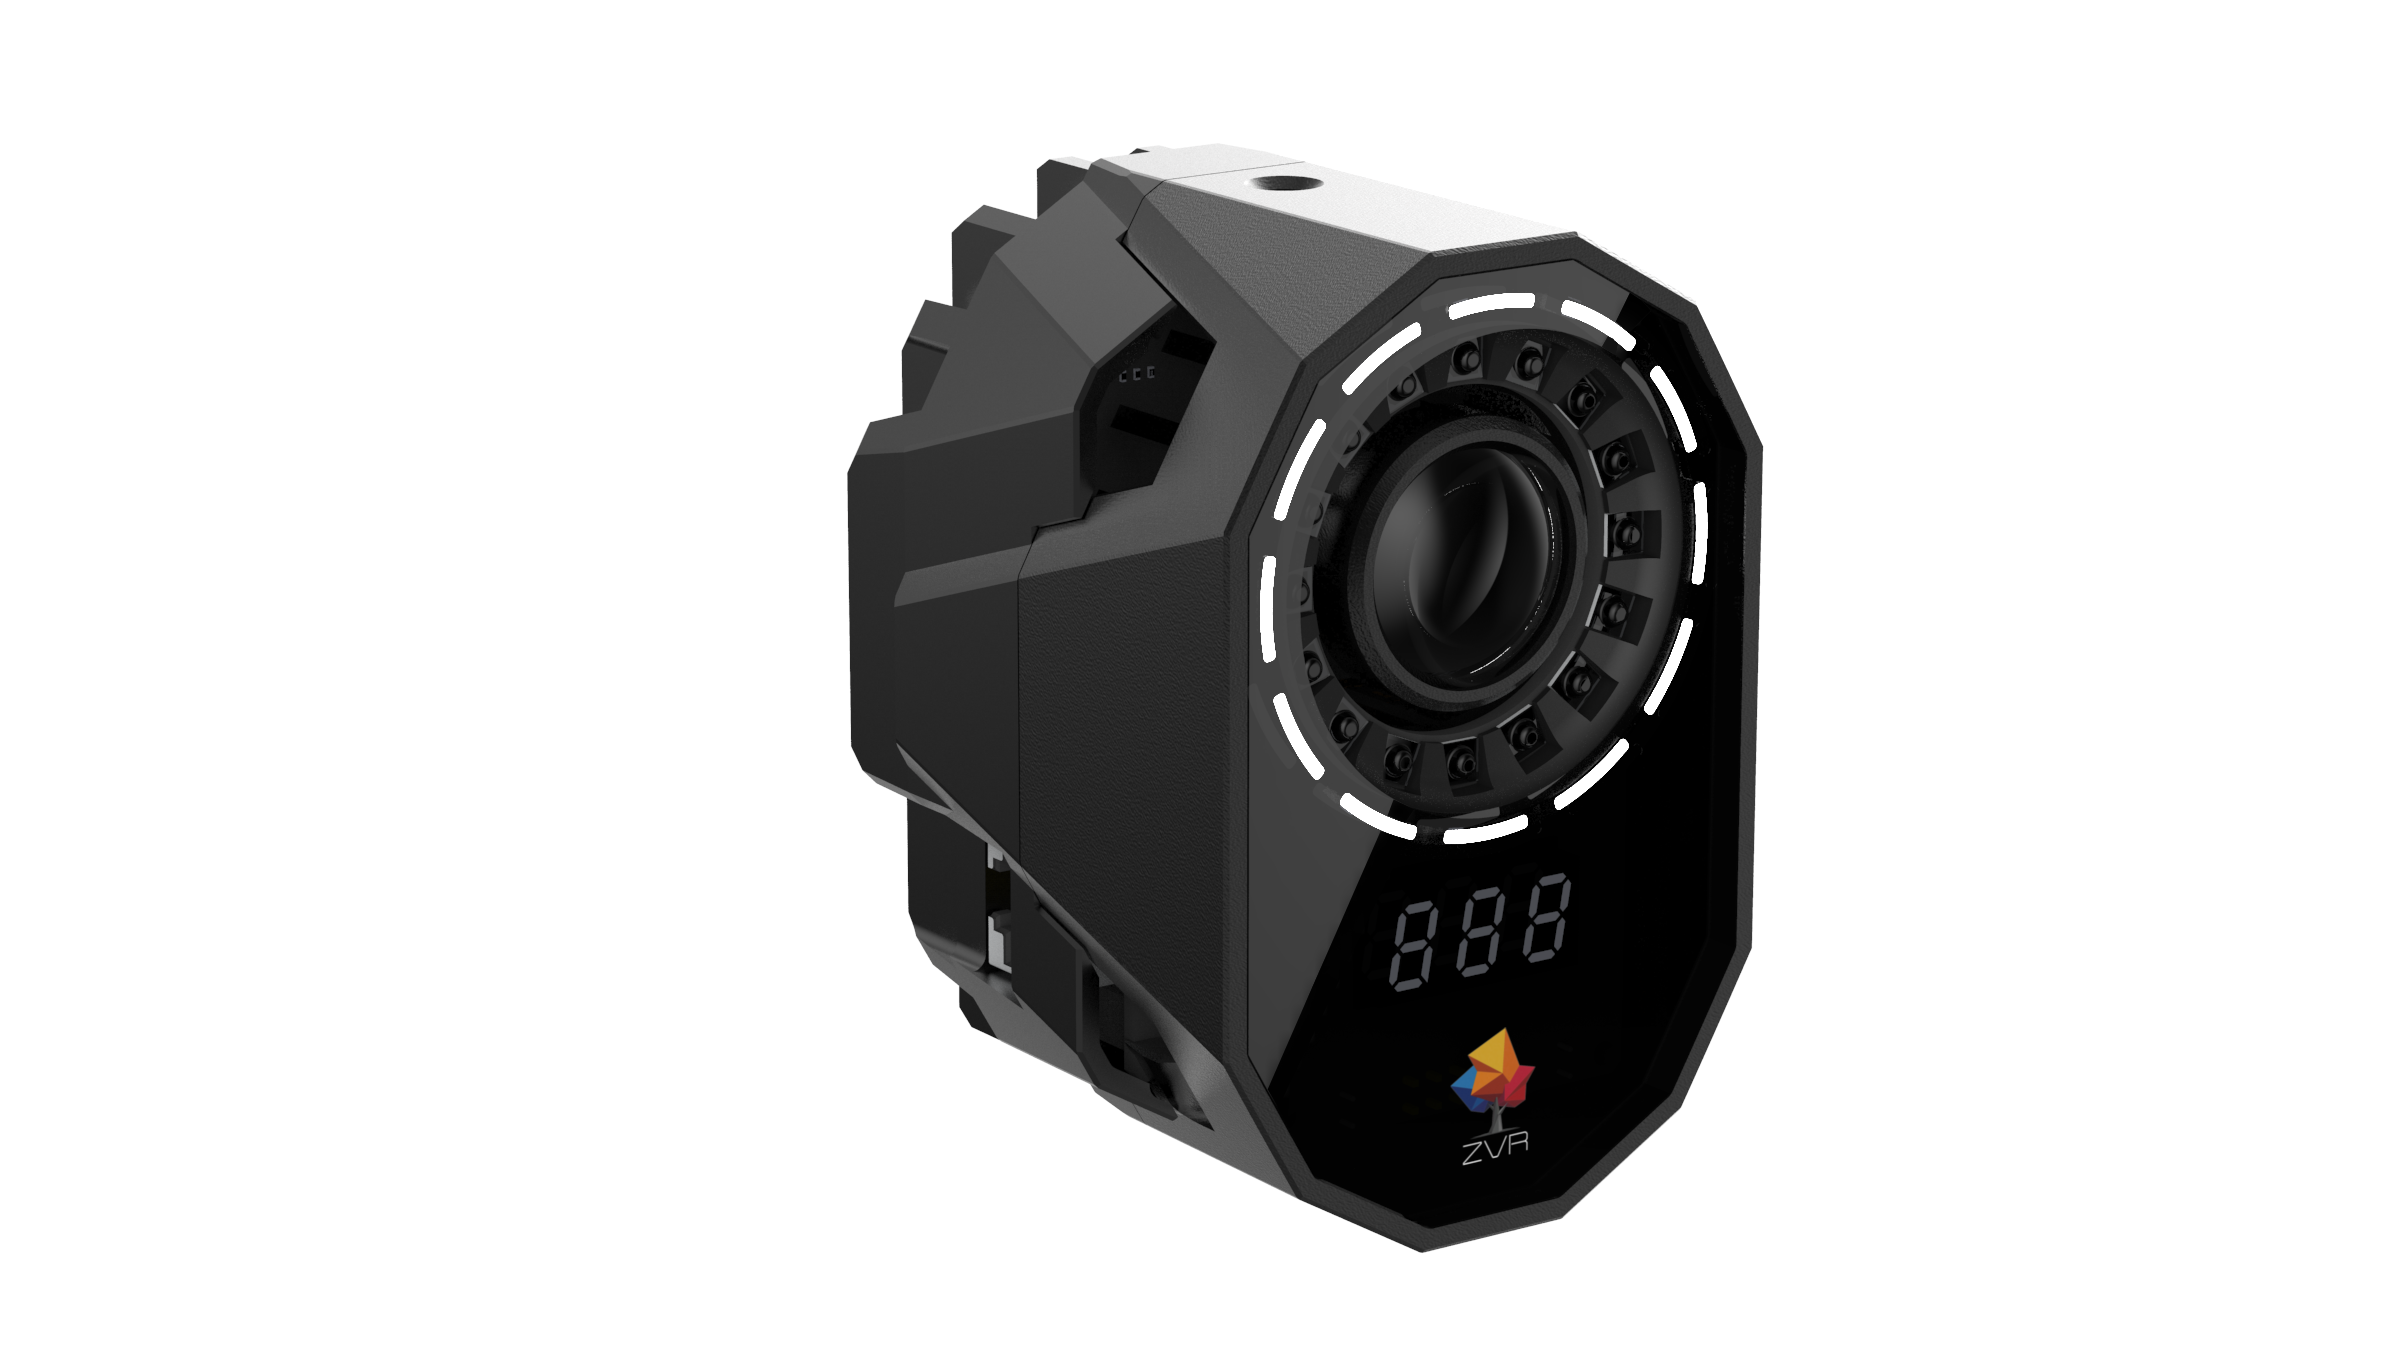
84° × 68° 视场角,兼顾覆盖范围与空间定位细节。
被动标记最远 10 米,主动时码标记最远 14 米。
多相机阵列保持统一时基,稳定完成高速三维重建。
T 型标定工具在 -30°C 至 60°C 范围内形变小于 0.01 mm。
从相机管理、系统标定到实时三维重建、刚体管理、记录回放和数据输出,Active Center 在一个工作空间内完成整个流程。
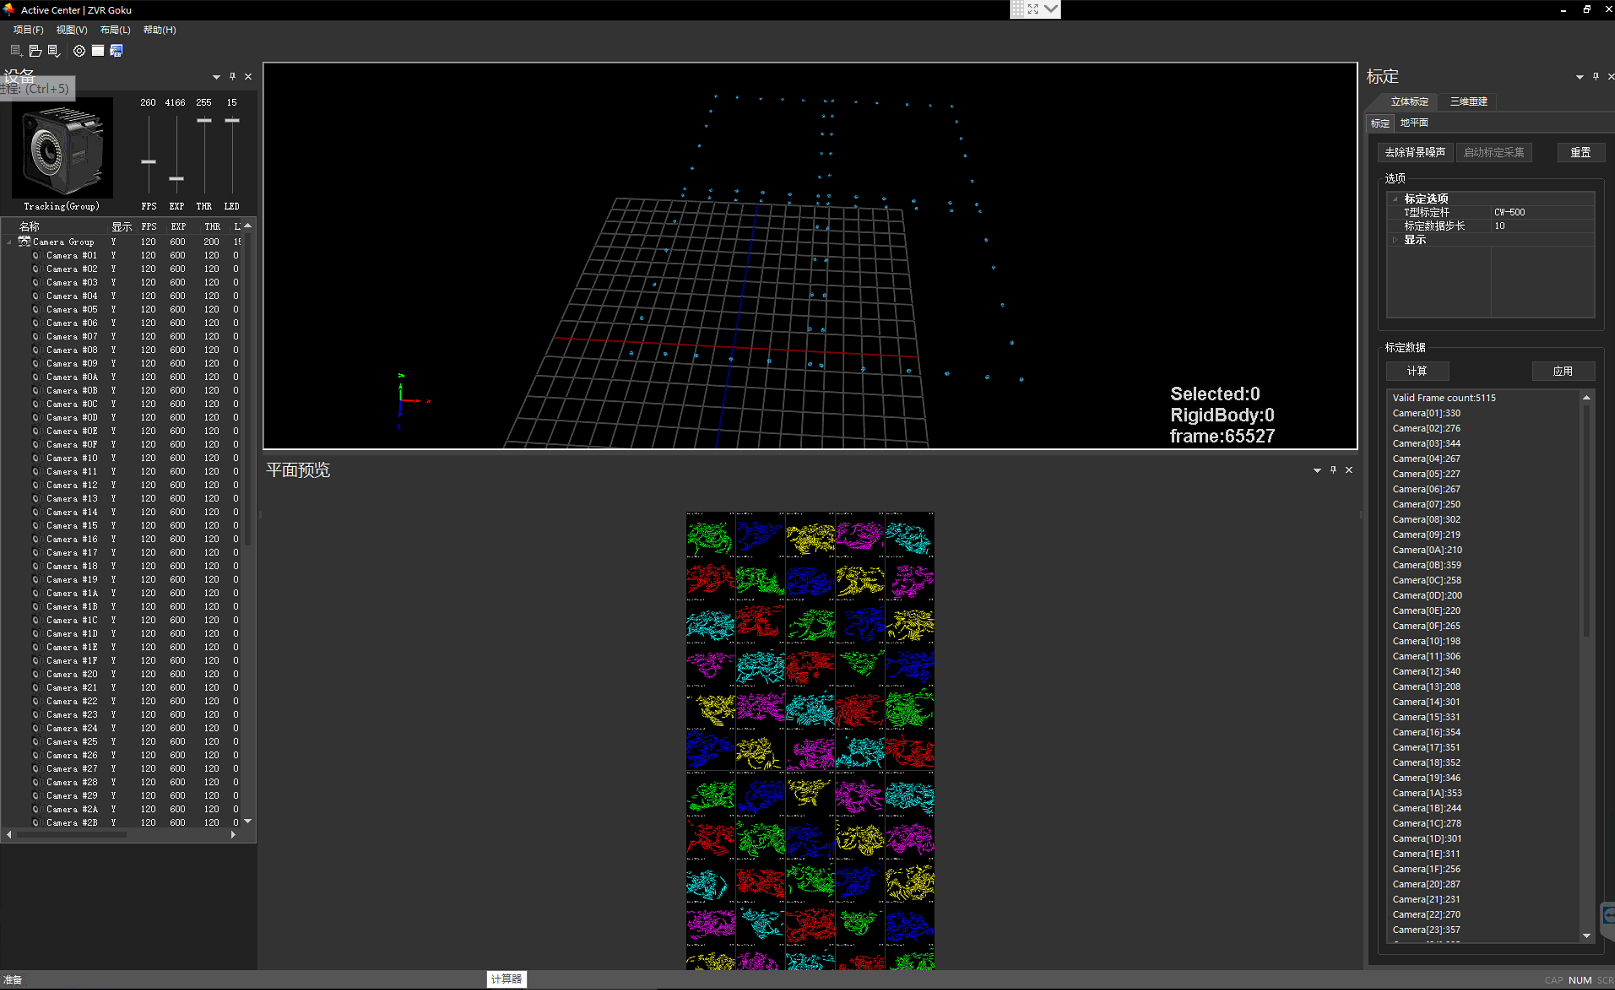
Goku 相机集中管理
刚体实时追踪
捕捉空间测量与显示
实时流式数据输出
应用场景
为多智能体定位、编队控制和算法验证提供统一坐标系下的高精度位置与姿态参考。
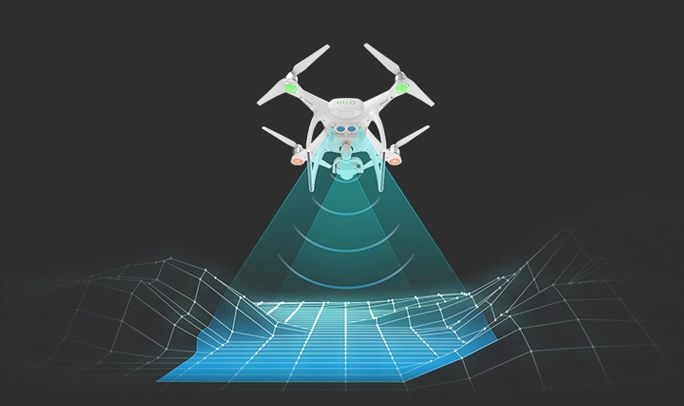
量化悬停、避障、姿态、着陆、抖动与控制延时,帮助研发团队快速验证飞控表现。
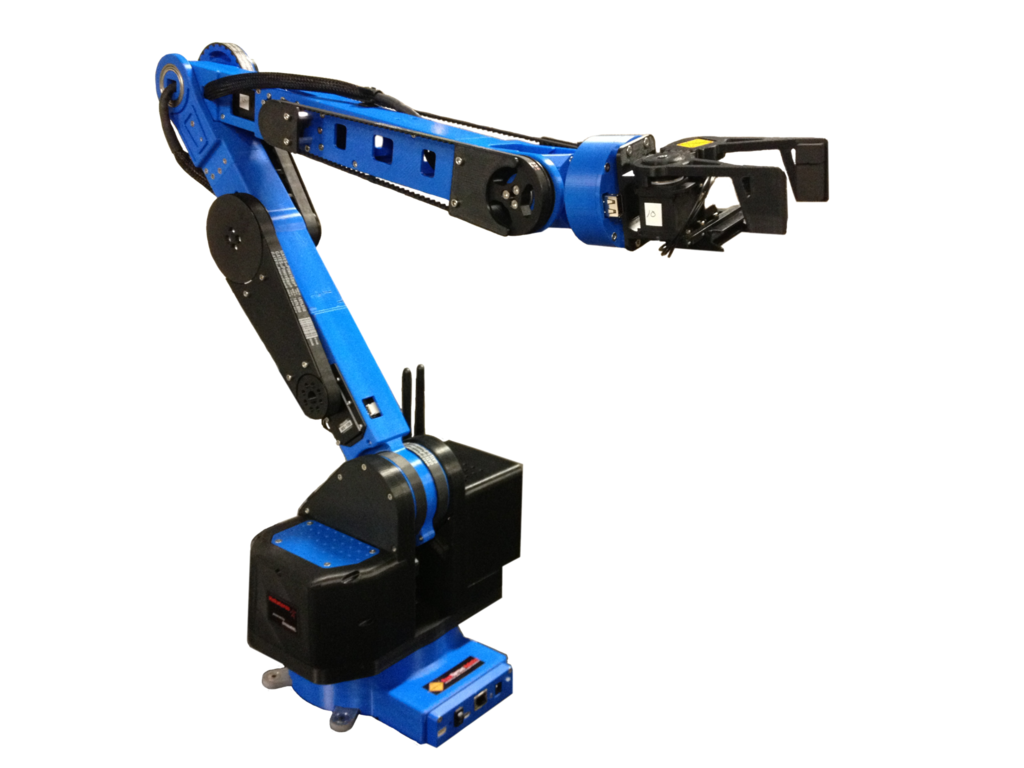
追踪关节与末端目标,测量运动轨迹、执行误差和动力学表现,为研发测试提供依据。
思看(Semcam Live) 是边缘计算 AI 无标记动作捕捉系统。相机侧完成目标检测、2D 关键点、ReID、追踪、分割、裁切和置信度计算,Active Center 在本地完成跨相机匹配、三角化、3D 关键点、骨架解算、IK、滤波、retarget 和导出。
思看(Semcam Live) 面向多相机、同步采集和现场部署,不依赖单段视频后处理。系统用固定式边缘 AI 相机阵列输出帧同步结构化数据,并在本地完成 3D 重建,更适合实验室、机器人、虚拟制作、LBE 和长期训练场景。
实时链路提供 120fps 动作输出和低于 100ms 的端到端延时,适合现场预览、实时驱动、互动和采集检查。HPE 是采后高精度处理流程,适合研究、训练数据生产、关键镜头和需要更高质量关键点结果的项目。
PRO 适合 4 人以内实时捕捉,不支持 HPE 和面部捕捉;PRO+ 适合 4 人以内、需要 HPE 的专业项目;ULTRA 面向更大空间和多人采集,最高支持 12 人,支持 HPE 与面部捕捉,即将推出。
可以。思看(Semcam Live) 负责无标记人体动作,Goku 负责机器人关节、末端执行器、工具、道具、手柄、训练器具、球拍、无人机和摄像机等刚体对象。二者在 Active Center 中共享坐标系、时间轴和项目。