

产品行业应用
思看(Semcam Live) 是什么?
思看(Semcam Live) 是边缘计算 AI 无标记动作捕捉系统。相机侧完成目标检测、2D 关键点、ReID、追踪、分割、裁切和置信度计算,Active Center 在本地完成跨相机匹配、三角化、3D 关键点、骨架解算、IK、滤波、retarget 和导出。
Active Center 是 思看(Semcam Live) 的本地动作数据中枢,把实时无标记捕捉、HPE 高精度解算、Goku 刚体追踪、插件扩展与多协议输出放入同一专业工作流。
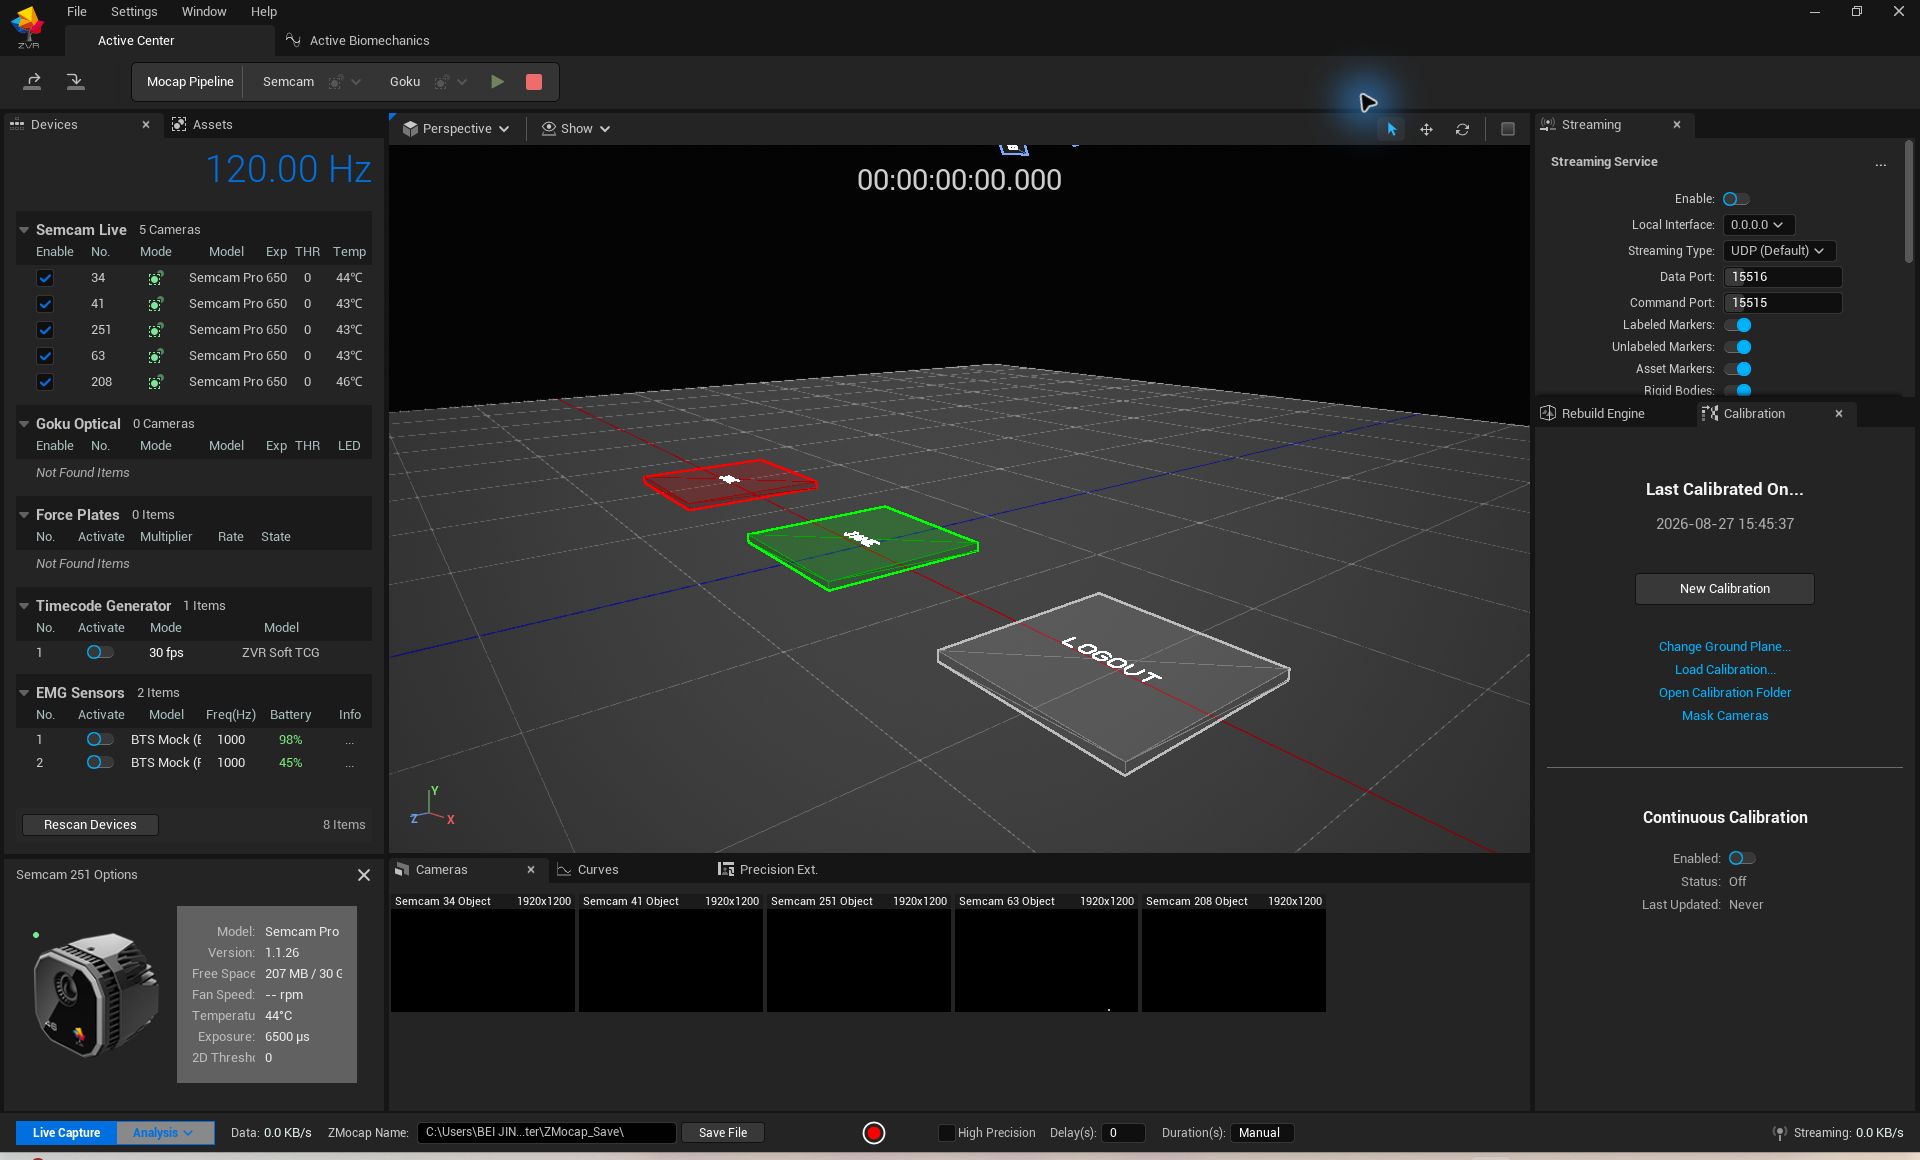
统一管理 思看(Semcam Live) AI 相机与 Goku 光学相机,支持同一坐标系、同一时间轴、同一工程下的混合阵列配置。
接收相机端输出的帧号对齐结构化数据,在本地完成实时三维关键点、骨骼解算、过滤与预览。
PRO+ 与 ULTRA 可通过 HPE 高精度解算拓展进行采后非实时处理,用于科研、机器人数据集与关键镜头动作数据。
支持使用光学 T 型杆与 L 型杆进行 思看(Semcam Live) + Goku 联合标定,标定精度可达 0.1mm。
支持 3D 关键点、骨骼、关节角、IK、过滤、retarget、参数化人体模型 / 高精度人体模型 以及多套行业骨架输出。
支持 ROS、C++、Python、Matlab、MuJoCo、Isaac、OpenSim、Visual3D、C3D、UE、Unity、Blender 等接口与流程。
Active Center 支持使用光学 T 型杆、L 型杆与 Goku 光学系统完成高精度联合标定。思看(Semcam Live) 可在同一工程内同时承担 AI 无标记相机和光学相机角色,让人体无标记捕捉与刚体光学追踪进入同一坐标系统。
0.1mm 指联合标定精度,用于建立相机阵列与刚体对象的空间基准;人体动作数据可根据实时链路或 HPE 链路进入不同精度和时效要求的工作流。
支持与主流 3D 内容创作工具、机器人仿真平台、生命科学流程及开发框架直接集成
思看(Semcam Live) 是边缘计算 AI 无标记动作捕捉系统。相机侧完成目标检测、2D 关键点、ReID、追踪、分割、裁切和置信度计算,Active Center 在本地完成跨相机匹配、三角化、3D 关键点、骨架解算、IK、滤波、retarget 和导出。
思看(Semcam Live) 面向多相机、同步采集和现场部署,不依赖单段视频后处理。系统用固定式边缘 AI 相机阵列输出帧同步结构化数据,并在本地完成 3D 重建,更适合实验室、机器人、虚拟制作、LBE 和长期训练场景。
实时链路提供 120fps 动作输出和低于 100ms 的端到端延时,适合现场预览、实时驱动、互动和采集检查。HPE 是采后高精度处理流程,适合研究、训练数据生产、关键镜头和需要更高质量关键点结果的项目。
PRO 适合 4 人以内实时捕捉,不支持 HPE 和面部捕捉;PRO+ 适合 4 人以内、需要 HPE 的专业项目;ULTRA 面向更大空间和多人采集,最高支持 12 人,支持 HPE 与面部捕捉,即将推出。
可以。思看(Semcam Live) 负责无标记人体动作,Goku 负责机器人关节、末端执行器、工具、道具、手柄、训练器具、球拍、无人机和摄像机等刚体对象。二者在 Active Center 中共享坐标系、时间轴和项目。