为何 思看(Semcam Live) 能够提供如此高精度低延时的解算
思看(Semcam Live) 的精度和低延时并不来自单一模型,而来自边缘 AI 相机、多机位同步、精确标定、密集关键点、人体运动学约束与本地实时链路的系统协同。
准确与实时,首先是系统工程问题
思看(Semcam Live) 的高精度、低延时解算,并不是单纯依赖某一个“更强的 RTMO 模型”。在无标记动作捕捉中,AI 视觉模型只是入口,真正决定结果质量的是完整系统:相机如何同步、空间如何标定、每个视角的关键点如何融合、人体骨骼约束如何参与优化,以及最终数据如何以稳定延时输出。
成熟的多机位无标记动捕方案已经证明,计算机视觉与生物力学约束结合,通常比单目姿态识别更可靠。思看(Semcam Live) 在此基础上进一步把边缘计算引入相机端,让系统既能保持高精度,又能服务实时预览、交互、机器人训练和大空间多人采集。
多机位视角减少深度歧义
单台相机看到的是二维图像。人体关节在画面中的位置可以被识别出来,但它距离相机多远、是否被其他身体部位遮挡、以及肢体真实朝向是什么,都会存在天然歧义。
思看(Semcam Live) 通过多台同步相机从不同方向观察同一个动作。一个关节在某个视角中被遮挡时,其他视角仍然可能提供有效观测;当多个视角同时看到同一个关键点时,系统可以利用几何关系恢复更稳定的三维位置。视角越充分,遮挡越可控,三维解算的基础就越扎实。
精确标定把二维识别变成三维坐标
多相机系统要准确,前提是每台相机的位置、朝向和镜头参数必须被系统理解。内参用于描述焦距、主点和镜头畸变;外参用于描述相机在捕捉空间里的三维位置和朝向。
标定完成后,不同相机画面中的二维关键点不再是孤立像素,而是可以被放入同一个三维坐标系。系统通过多视角几何和三角测量恢复人体关键点的空间位置,并为后续骨骼解算提供统一坐标基础。
250 个关键点提供更密集的人体结构信息
只追踪十几个粗略关节点,很容易在骨盆、胸廓、肩带、手臂扭转和下肢朝向上产生不稳定估计。思看(Semcam Live) 目前可识别 250 个身体关键点,提供比稀疏骨架更密集的解剖线索。
关键点越密集,系统越容易判断人体各节段的三维方向,也更容易在局部遮挡、衣物变化和复杂动作中保持连续性。密集关键点并不直接等同于最终精度,但它为高质量骨骼拟合提供了更充分的观测约束。
人体骨骼模型与逆运动学约束减少抖动
AI 识别出的关键点不会被简单地当作最终结果。真实人体有稳定的骨骼长度、节段连接关系和关节活动范围,如果只逐帧输出视觉关键点,很容易出现骨长变化、关节抖动或不符合人体结构的姿态。
思看(Semcam Live) 将视觉结果放入人体运动学模型中,通过骨骼约束、关节约束、时间连续性和置信度评估进行融合。这样输出的不是一组零散点,而是更平滑、更符合人体结构的关节运动数据。
边缘计算是低延时和大范围部署的关键
传统视觉动捕如果把所有原始视频流都传回中心服务器,带宽和中心算力会迅速成为瓶颈。相机数量增加后,系统往往需要更高规格交换机、更复杂布线,甚至依赖万兆网络,部署成本和故障点都会上升。
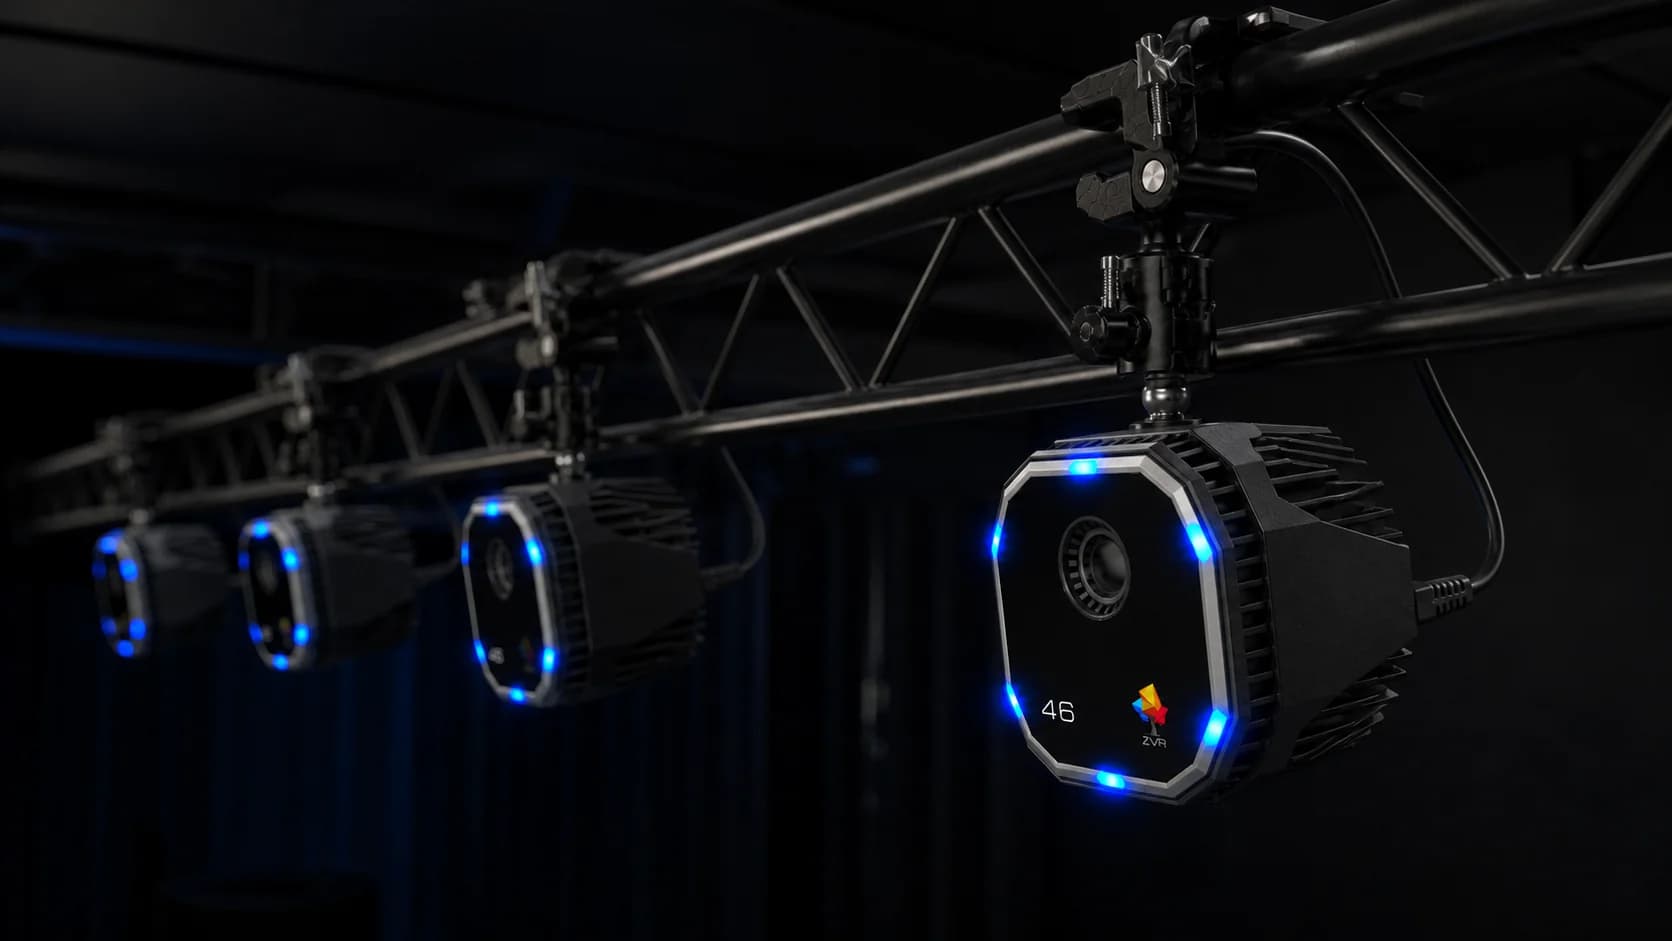
思看(Semcam Live) 的边缘 AI 相机可以在相机端处理复杂图像特征,把高带宽图像计算前移到采集源头。中心侧不必持续接收海量原始视频流,而是接收更轻量、更结构化的特征与结果数据,再完成多视角融合、身份跟踪和骨骼输出。这样可以显著降低网络压力和中心服务器排队时间,让 120fps、低于 0.1 秒延时的实时链路更容易稳定实现。
同样重要的是,边缘计算让大范围相机矩阵更可扩展。系统设计可以更多围绕场地覆盖、遮挡关系和同步质量展开,而不是被视频回传带宽先限制住。这也是 思看(Semcam Live) 能够面向数百平米以上场地、多人同时采集和复杂现场应用的重要基础。
无标记流程减少贴点带来的误差来源
传统 Marker-based 系统通常需要人工寻找解剖标志并粘贴反光点。贴点位置差异、软组织晃动、衣物影响和操作人员经验都会进入最终误差。无标记系统并不是没有误差,但它减少了贴点准备环节,让不同受试者、不同操作人员和不同场次之间更容易保持一致流程。
对机器人训练、虚拟制作、体育分析和大空间交互来说,这种一致性很重要。它让采集过程更接近真实动作,也让系统能够更快进入现场工作状态。
如何正确理解“高精度”
高精度需要放在具体场景和指标下理解。多机位、良好标定、充足照明、合理相机覆盖和较少遮挡,是获得稳定结果的前提。整体运动、步态时空参数和主要矢状面关节运动通常更容易获得可靠结果;细小轴向旋转、骨盆角度、快速遮挡和极端姿态则需要结合现场条件评估。
因此,更准确的说法是:思看(Semcam Live) 通过边缘 AI、多机位几何、250 关键点和人体运动学约束,在实时系统中尽可能接近离线级稳定性;同时通过 HPE 高精度解算进一步扩展非实时处理能力,为需要更高质量数据的工作流提供补充。
结论
思看(Semcam Live) 的高精度低延时,来自一条完整链路:同步相机提供多视角观测,标定把画面映射到统一三维空间,密集关键点提供足够的人体结构信息,运动学模型把视觉结果约束为合理骨骼运动,边缘计算则把复杂图像处理前移到相机端,减少网络与中心计算压力。
这也是 思看(Semcam Live) 与单纯单目姿态识别、纯视频回传系统或只强调模型参数的方案不同的地方。它不是某一个环节的孤立能力,而是从相机、网络、几何、模型到软件输出共同设计后的结果。